实船交付
博鳐科技全国产首套NAV800A型智能航行装备以稳定控制赋能高效航行,7天节油1.8吨!
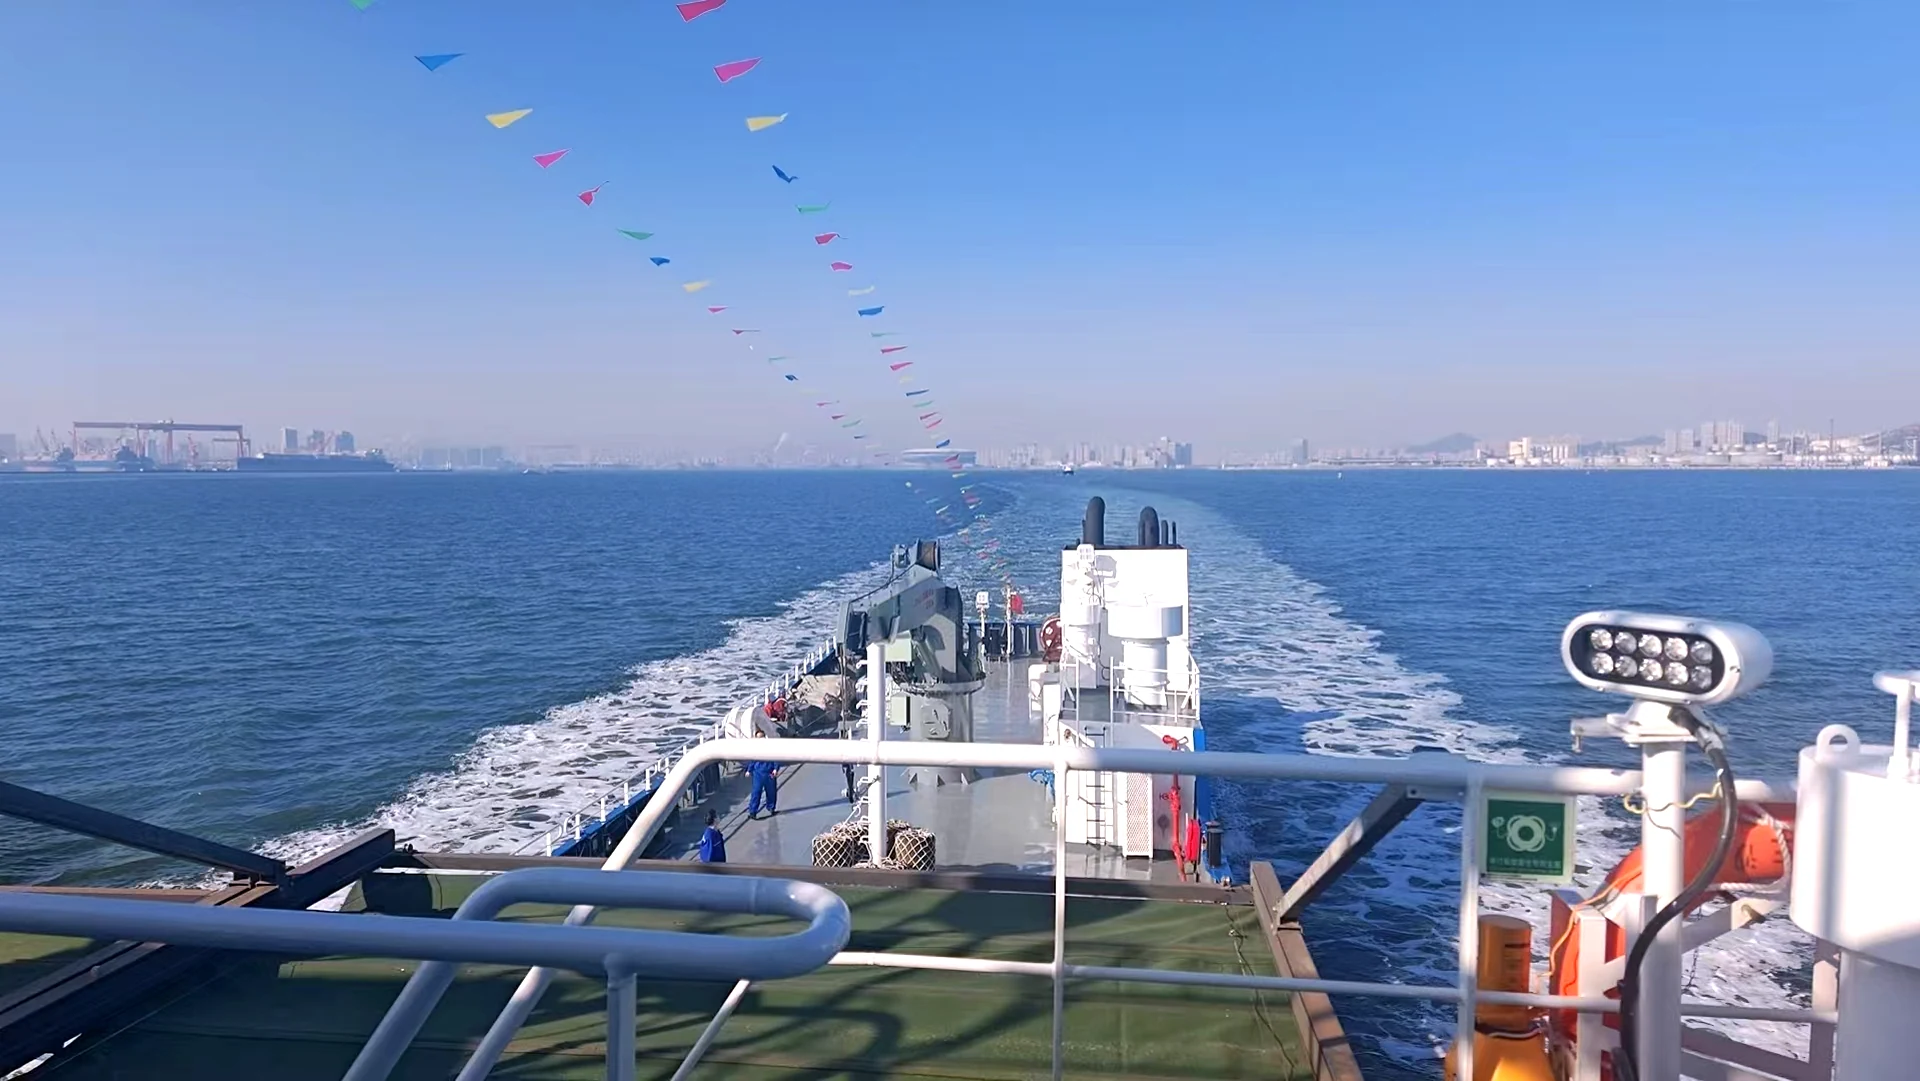
博鳐科技联合大连海事大学、中船大船产业共推船舶智能化、自主化发展。
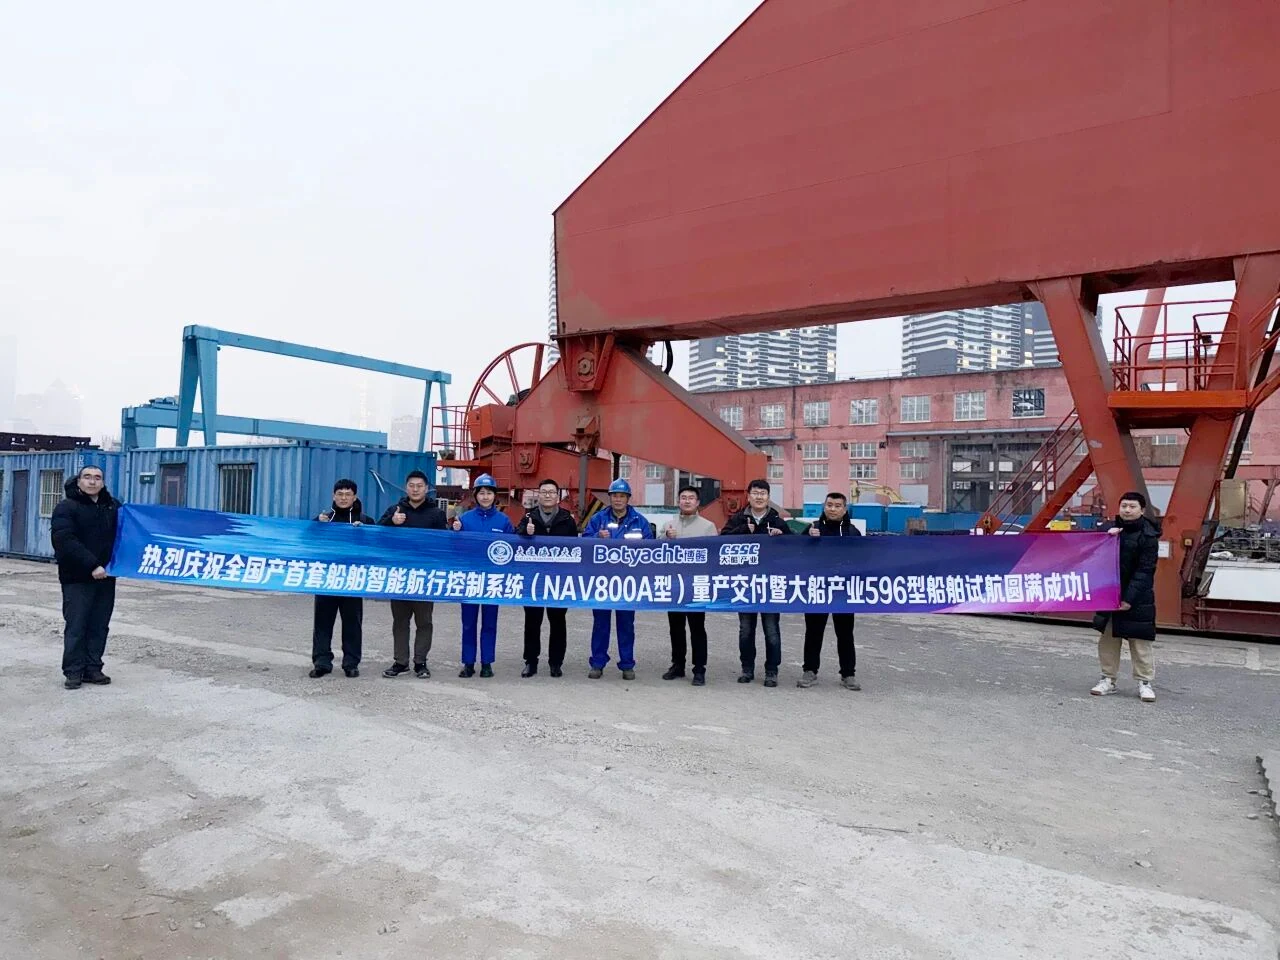
2026年2月10日,博鳐(深圳)船舶科技有限公司(以下简称“博鳐科技”)正式向中船大连造船厂产业发展有限公司(以下简称“大船产业”)交付了首批量产NAV800A型船舶智能航行装备(以下简称NAV800A)。大连海事大学张国庆教授团队在智能航行控制算法与船舶模拟仿真平台搭建上全程提供核心算法支持与研发指导,为NAV800A成功量产提供了稳定可靠的底层技术保障。自2025年8月与大连海事大学、大船产业三方达成战略合作起,历经2026年1月12日实船设备安装,2026年1月14日实船试航,2026年2月3日-2月9日顺利完成大连-海南文昌港7天全航程所有应用验证任务,2月10日于海南成功交付船东。
NAV800A型智能航行装备,以全栈自研技术树立船舶智能航行新标杆。在为期7天的全航程应用验证中,NAV800A替代了95%的人工操舵,4级海况下,完全不需人工干预操舵;4级海况、3.8m浪高场景下,自主操舵航向偏差≤3°,航迹偏差20米级;7天航程燃油同比节约1.8吨,油耗降低8%,为船东单程节省燃油支出约人民币1.4万元。该智能航行装备整体表现优异,获得船东、业主、船长及合作方高度认可,标志着NAV800A型智能航行装备在复杂环境下的可靠性、控制精度与综合效能已迈入我国行业领先。
一、交付过程
2026.1.12 | 实船设备安装
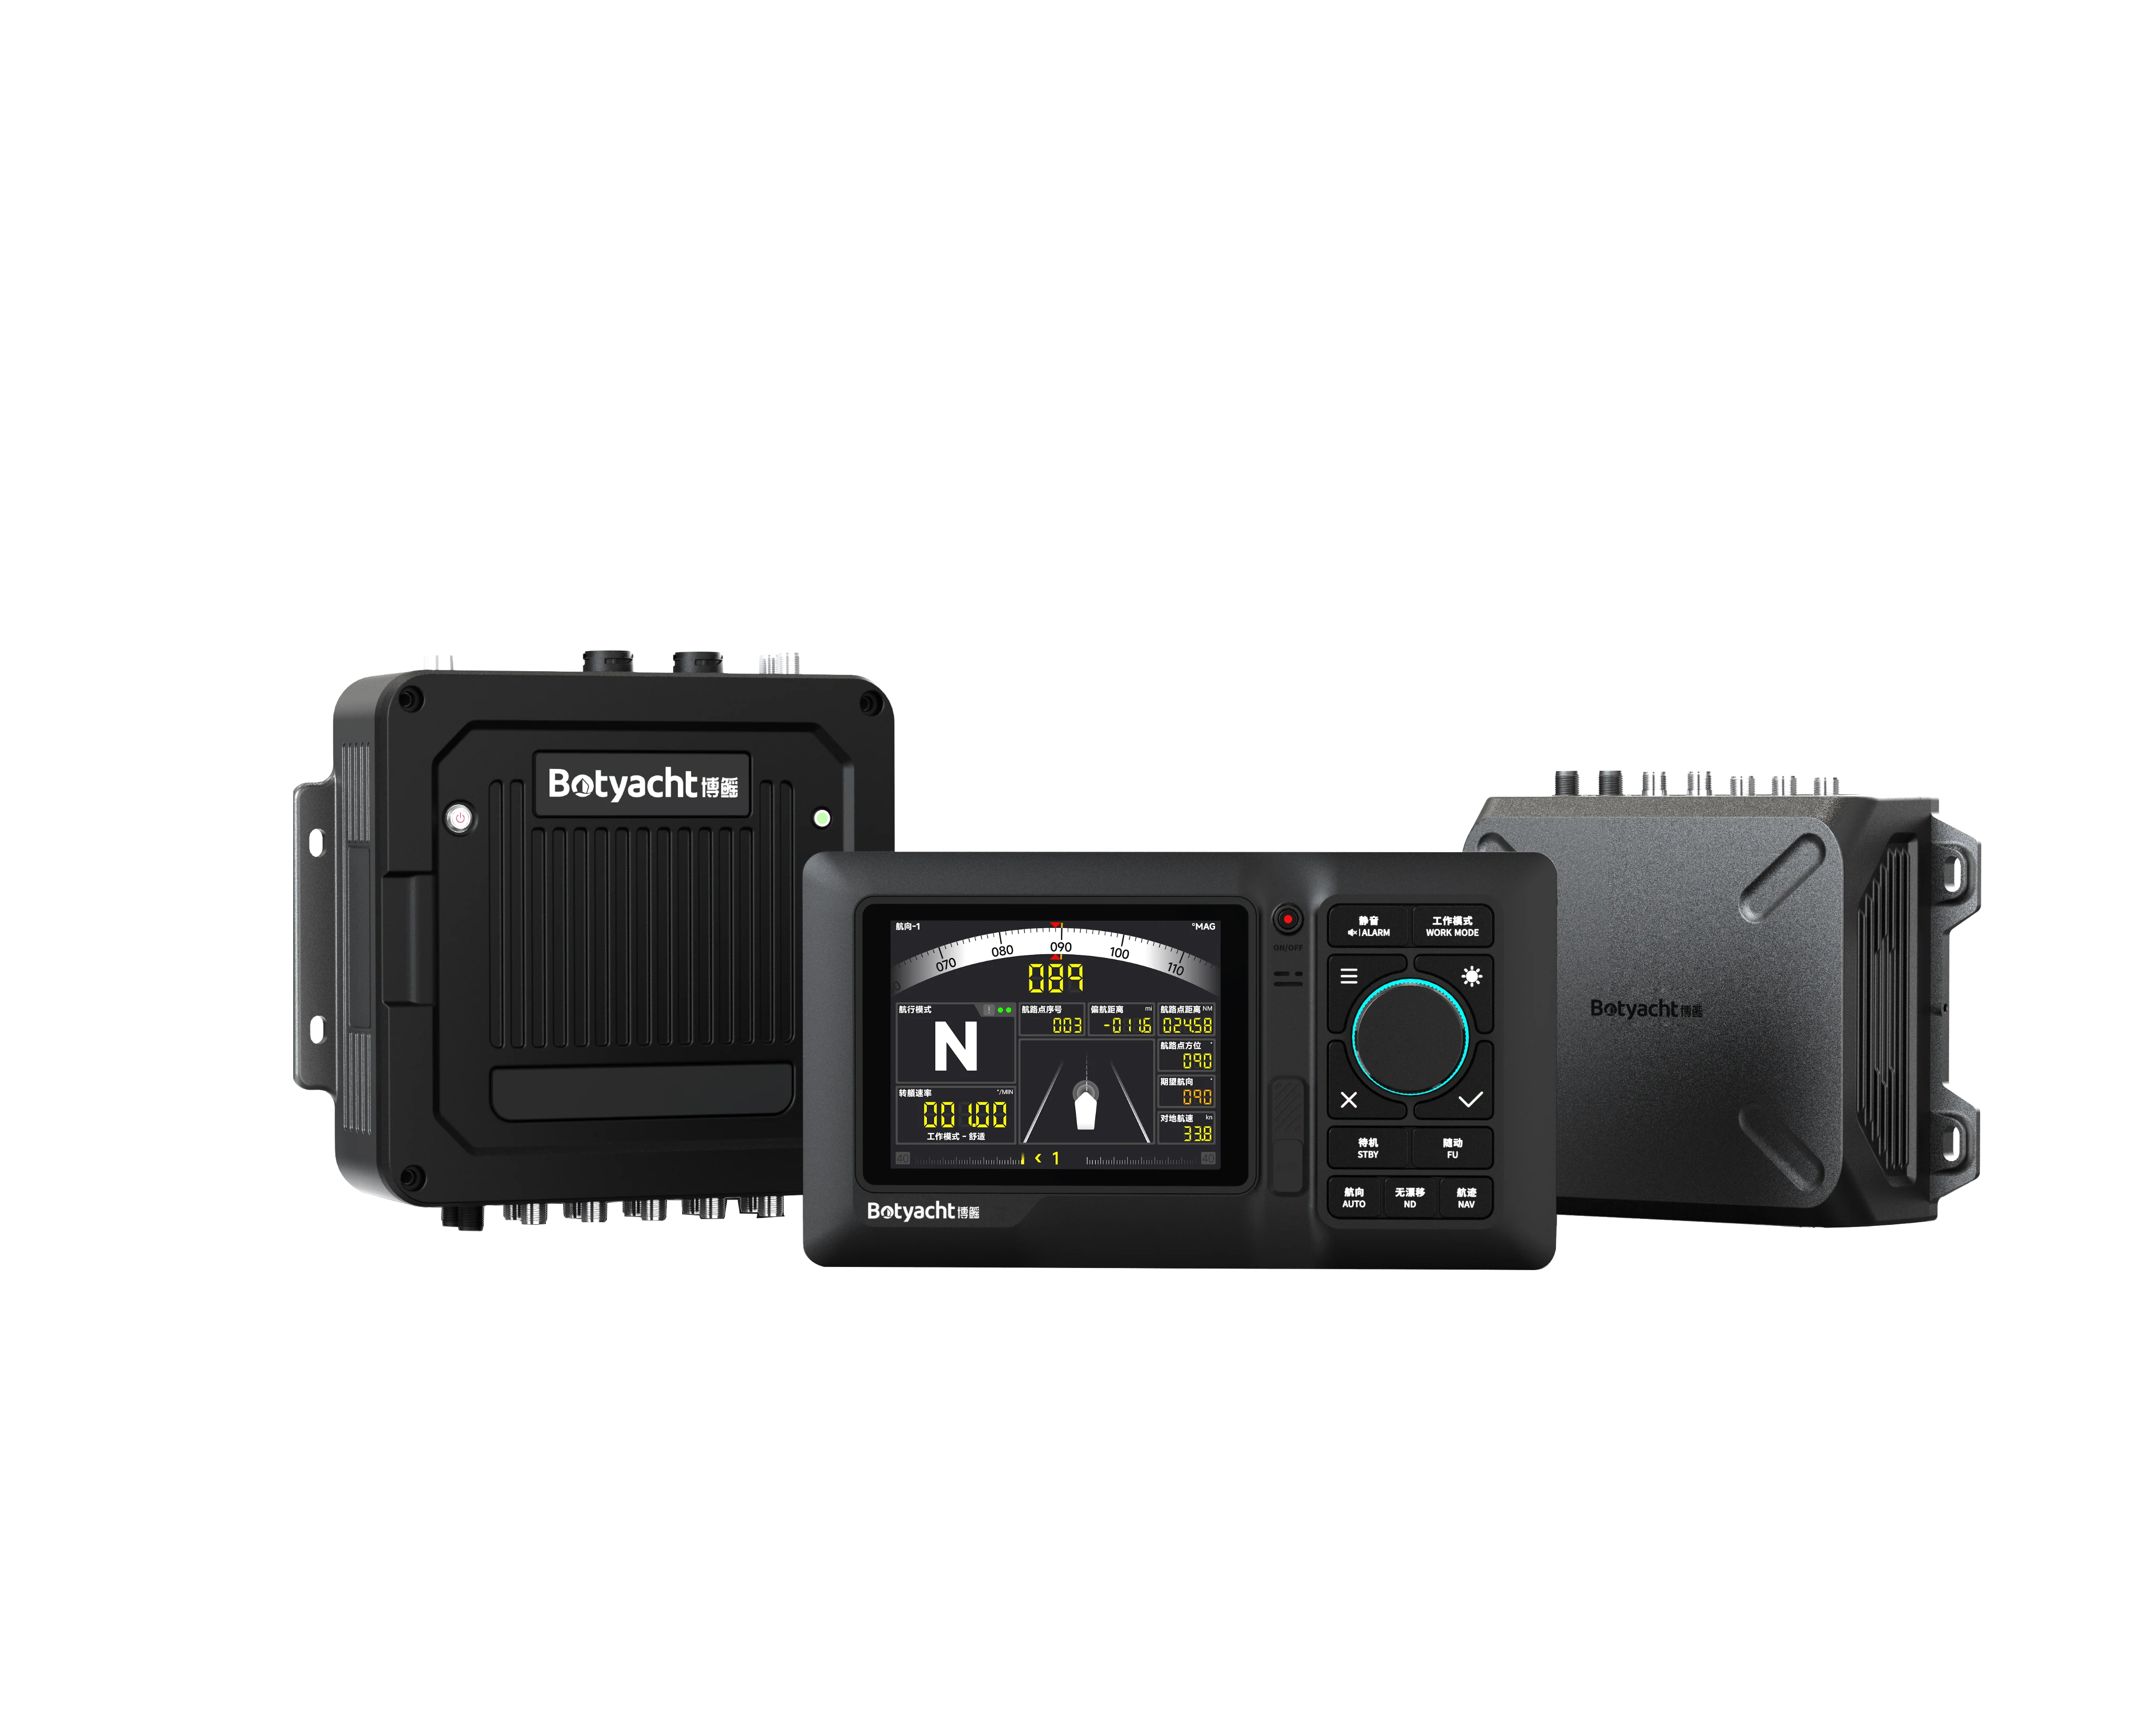
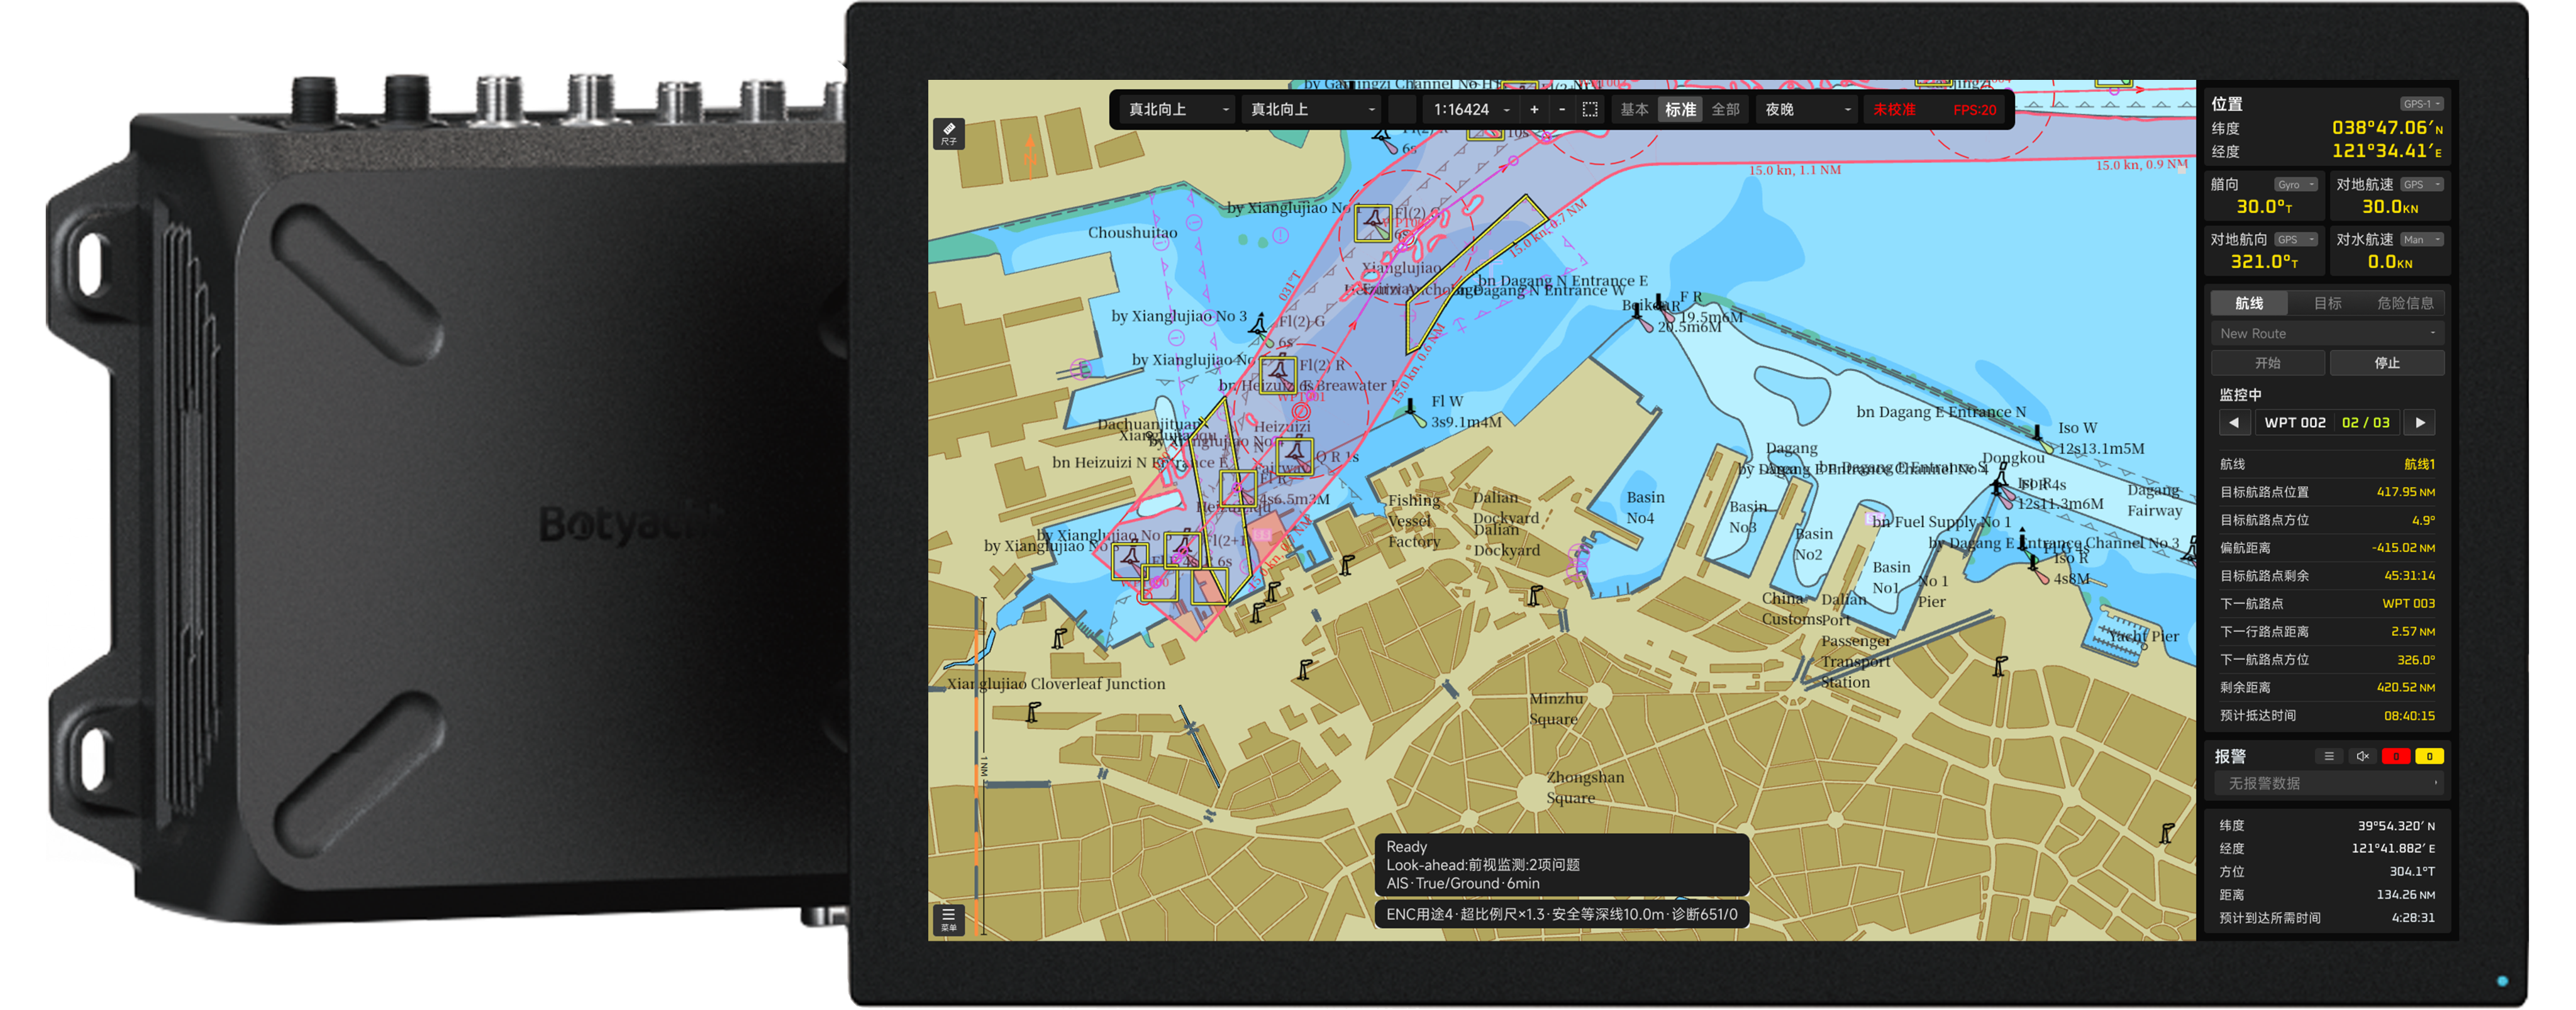
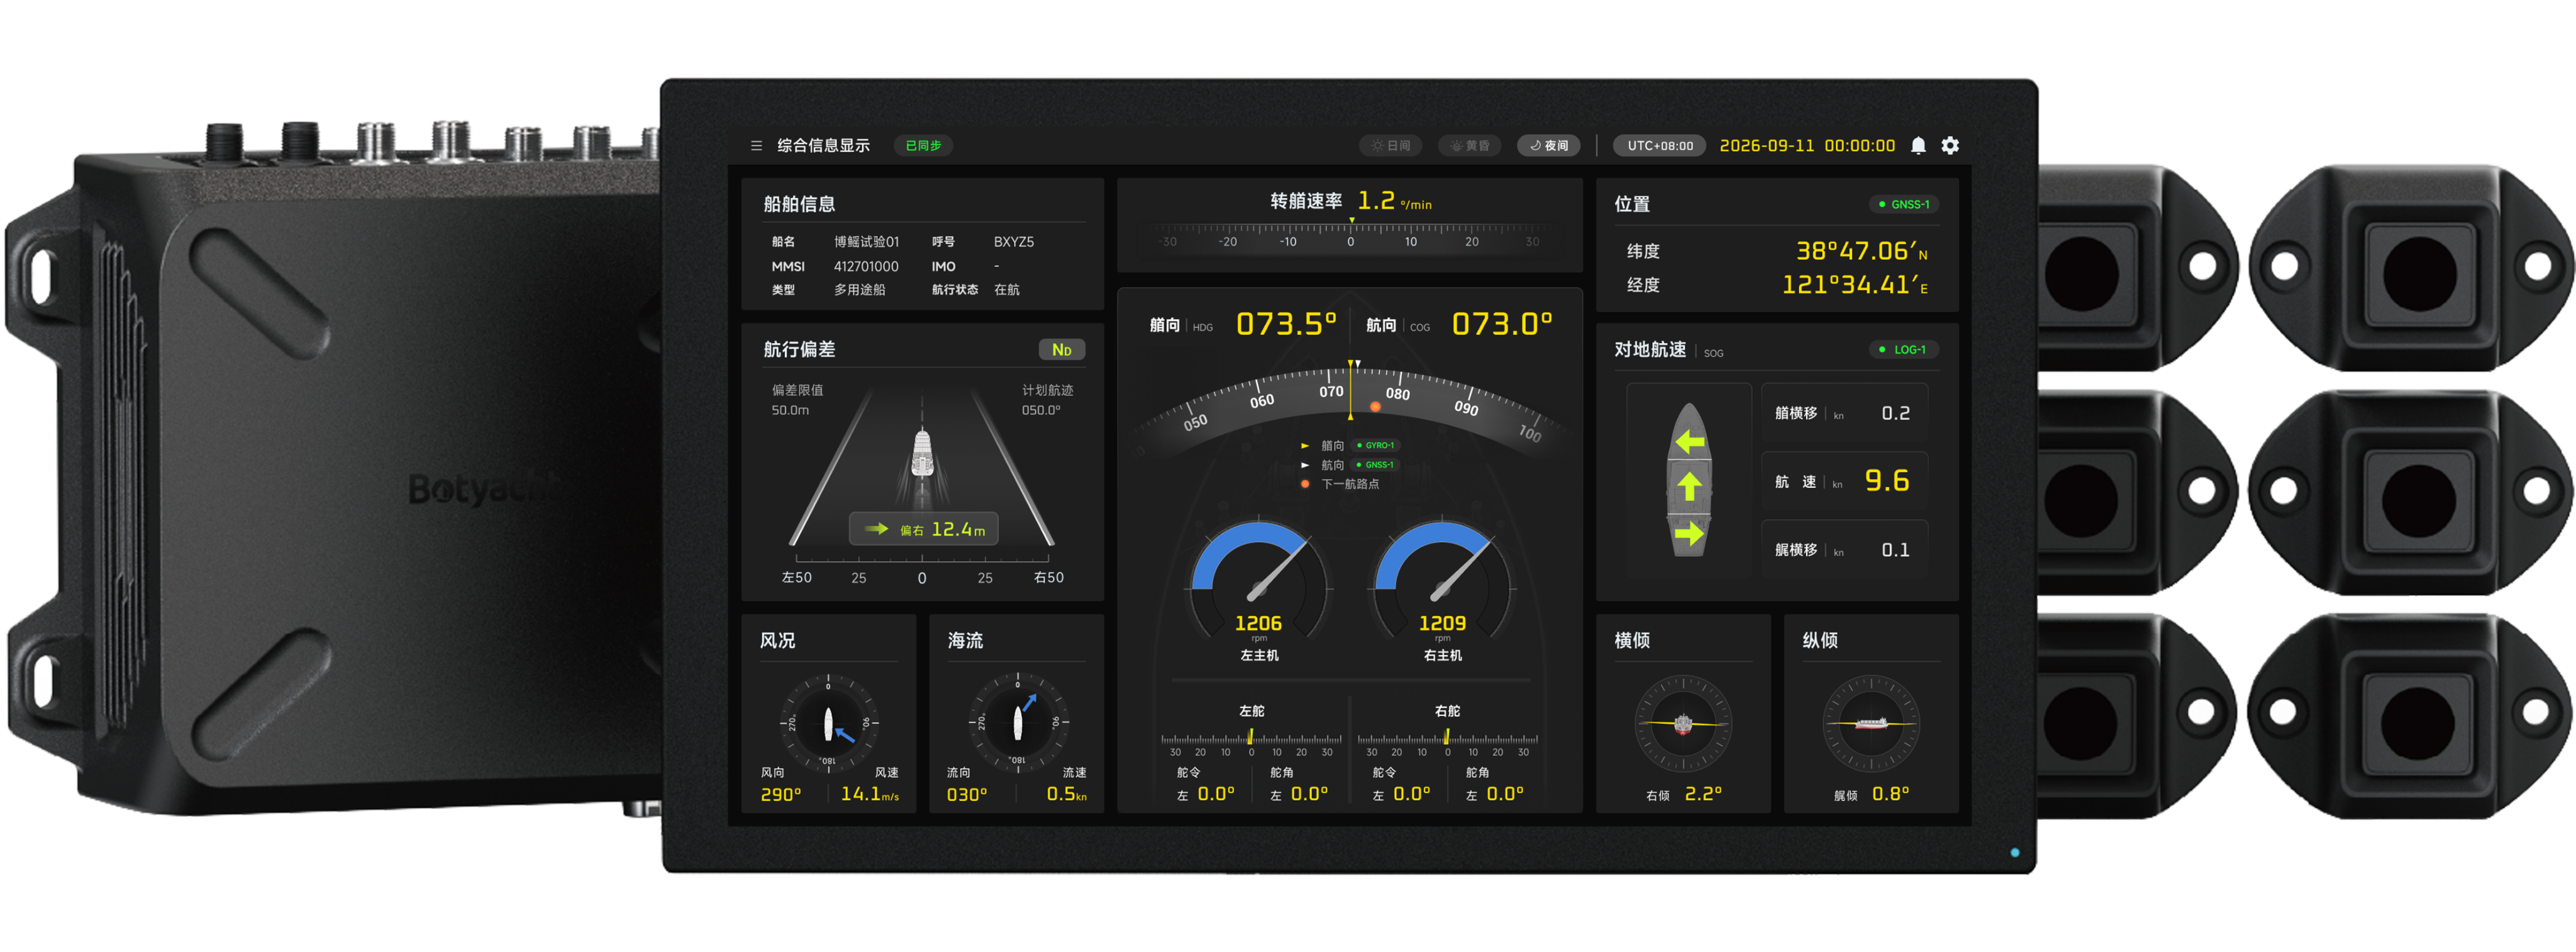
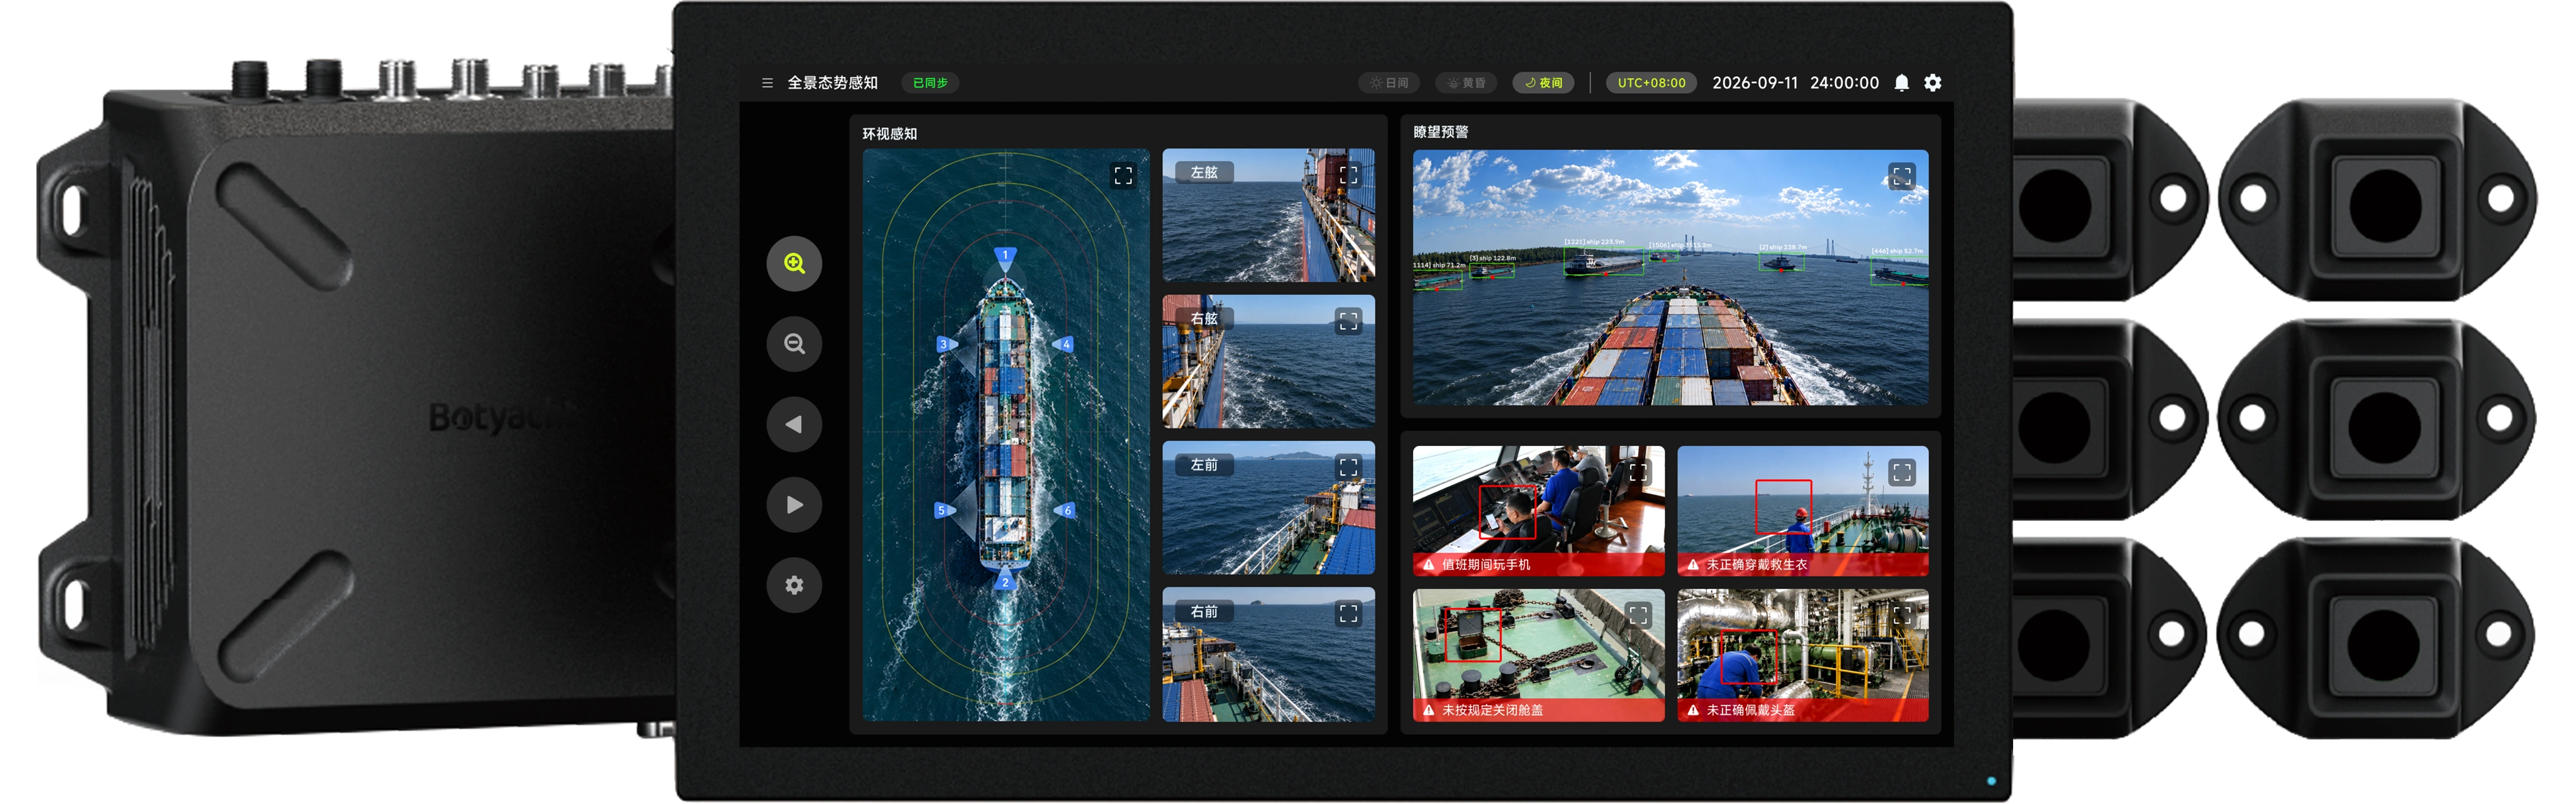
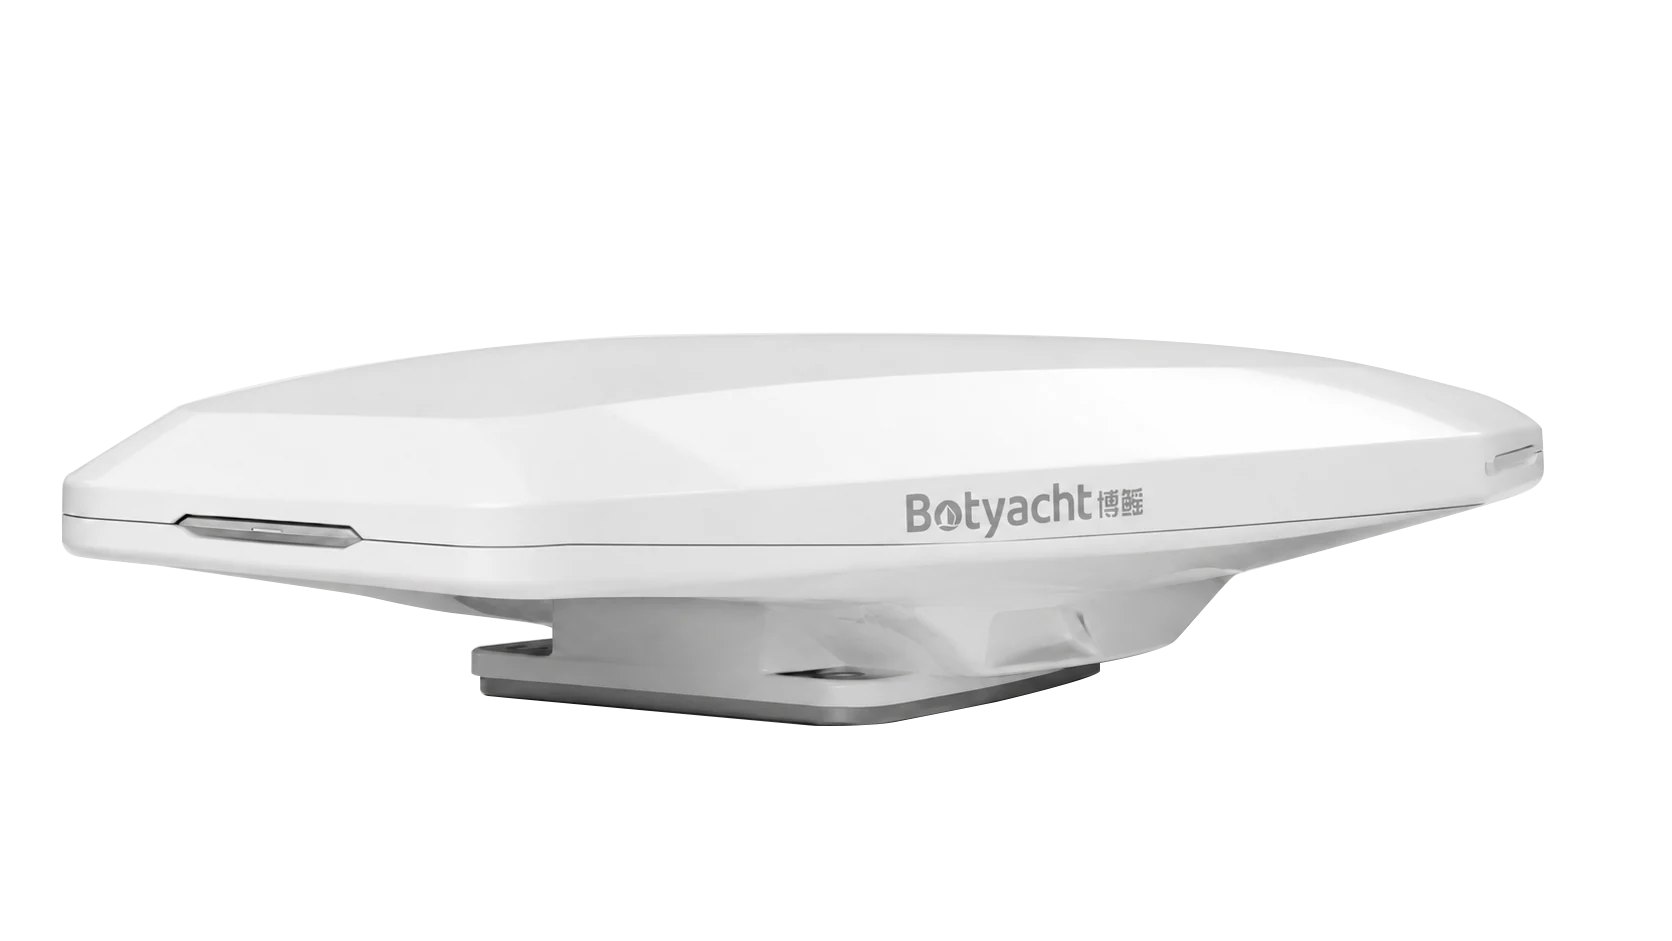
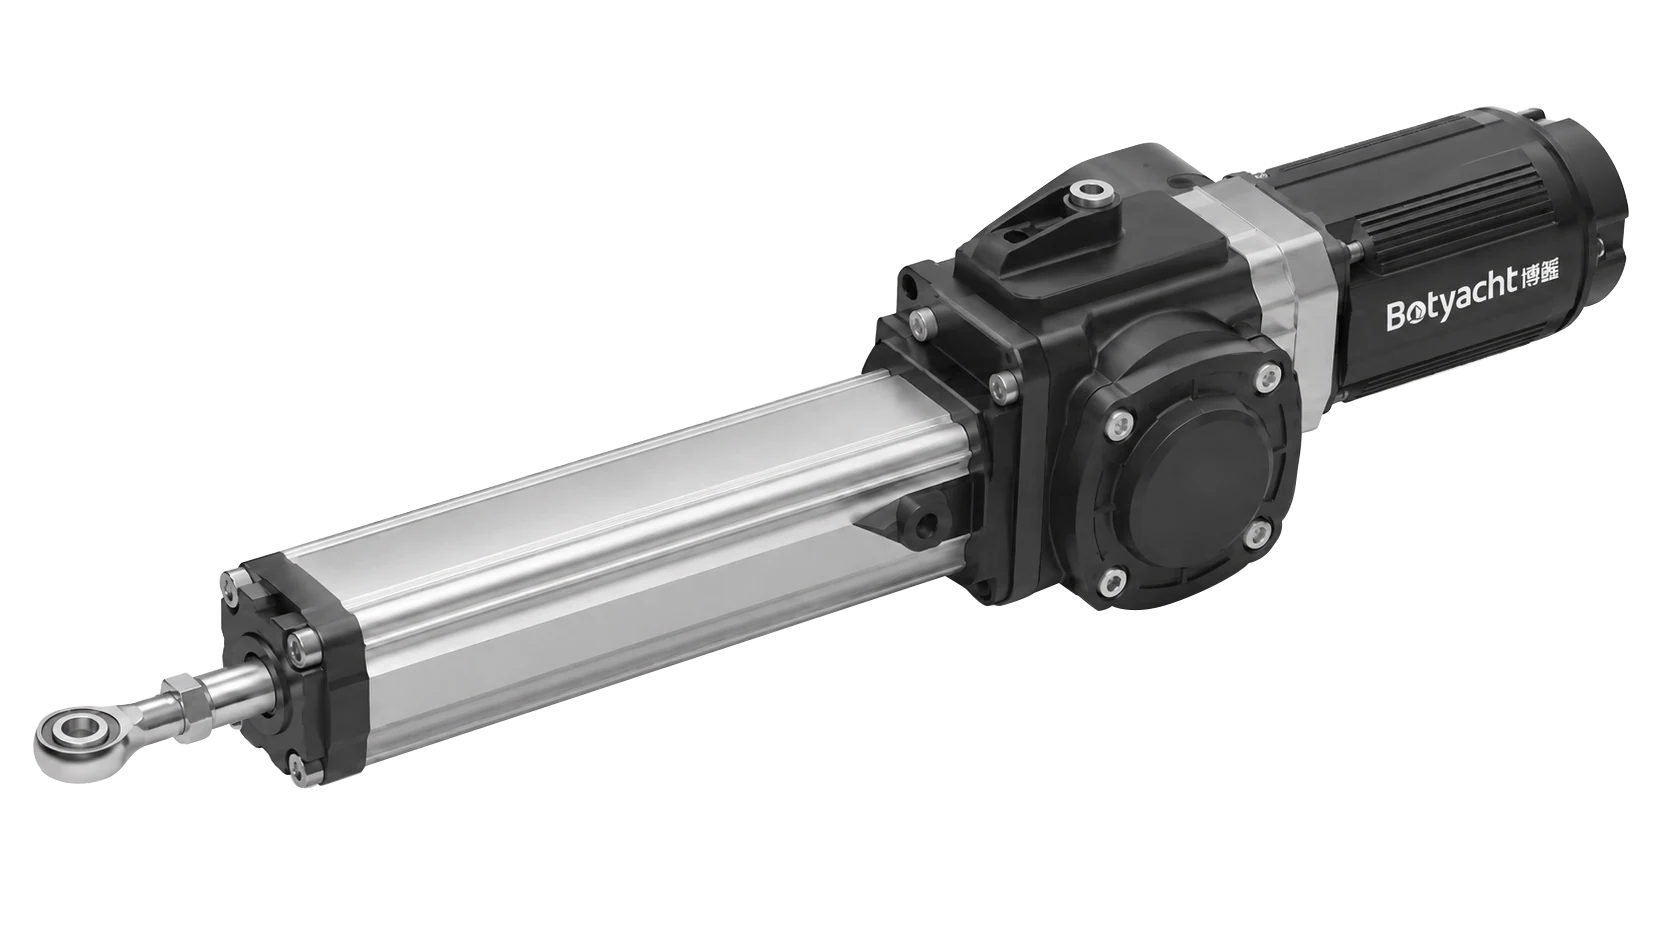
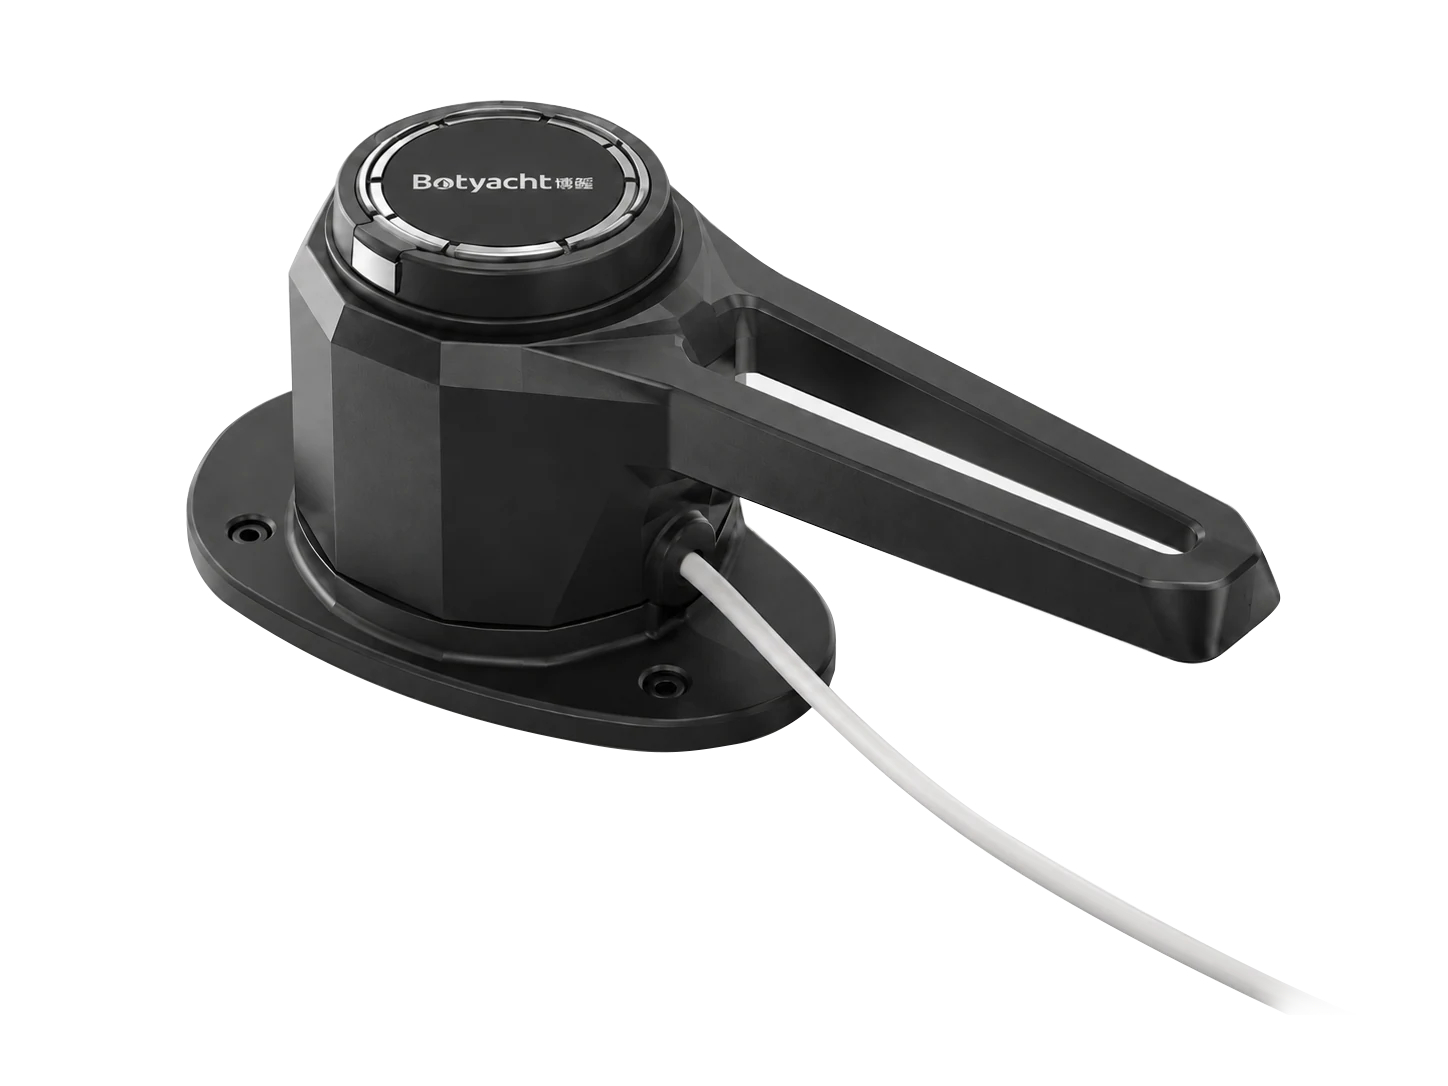
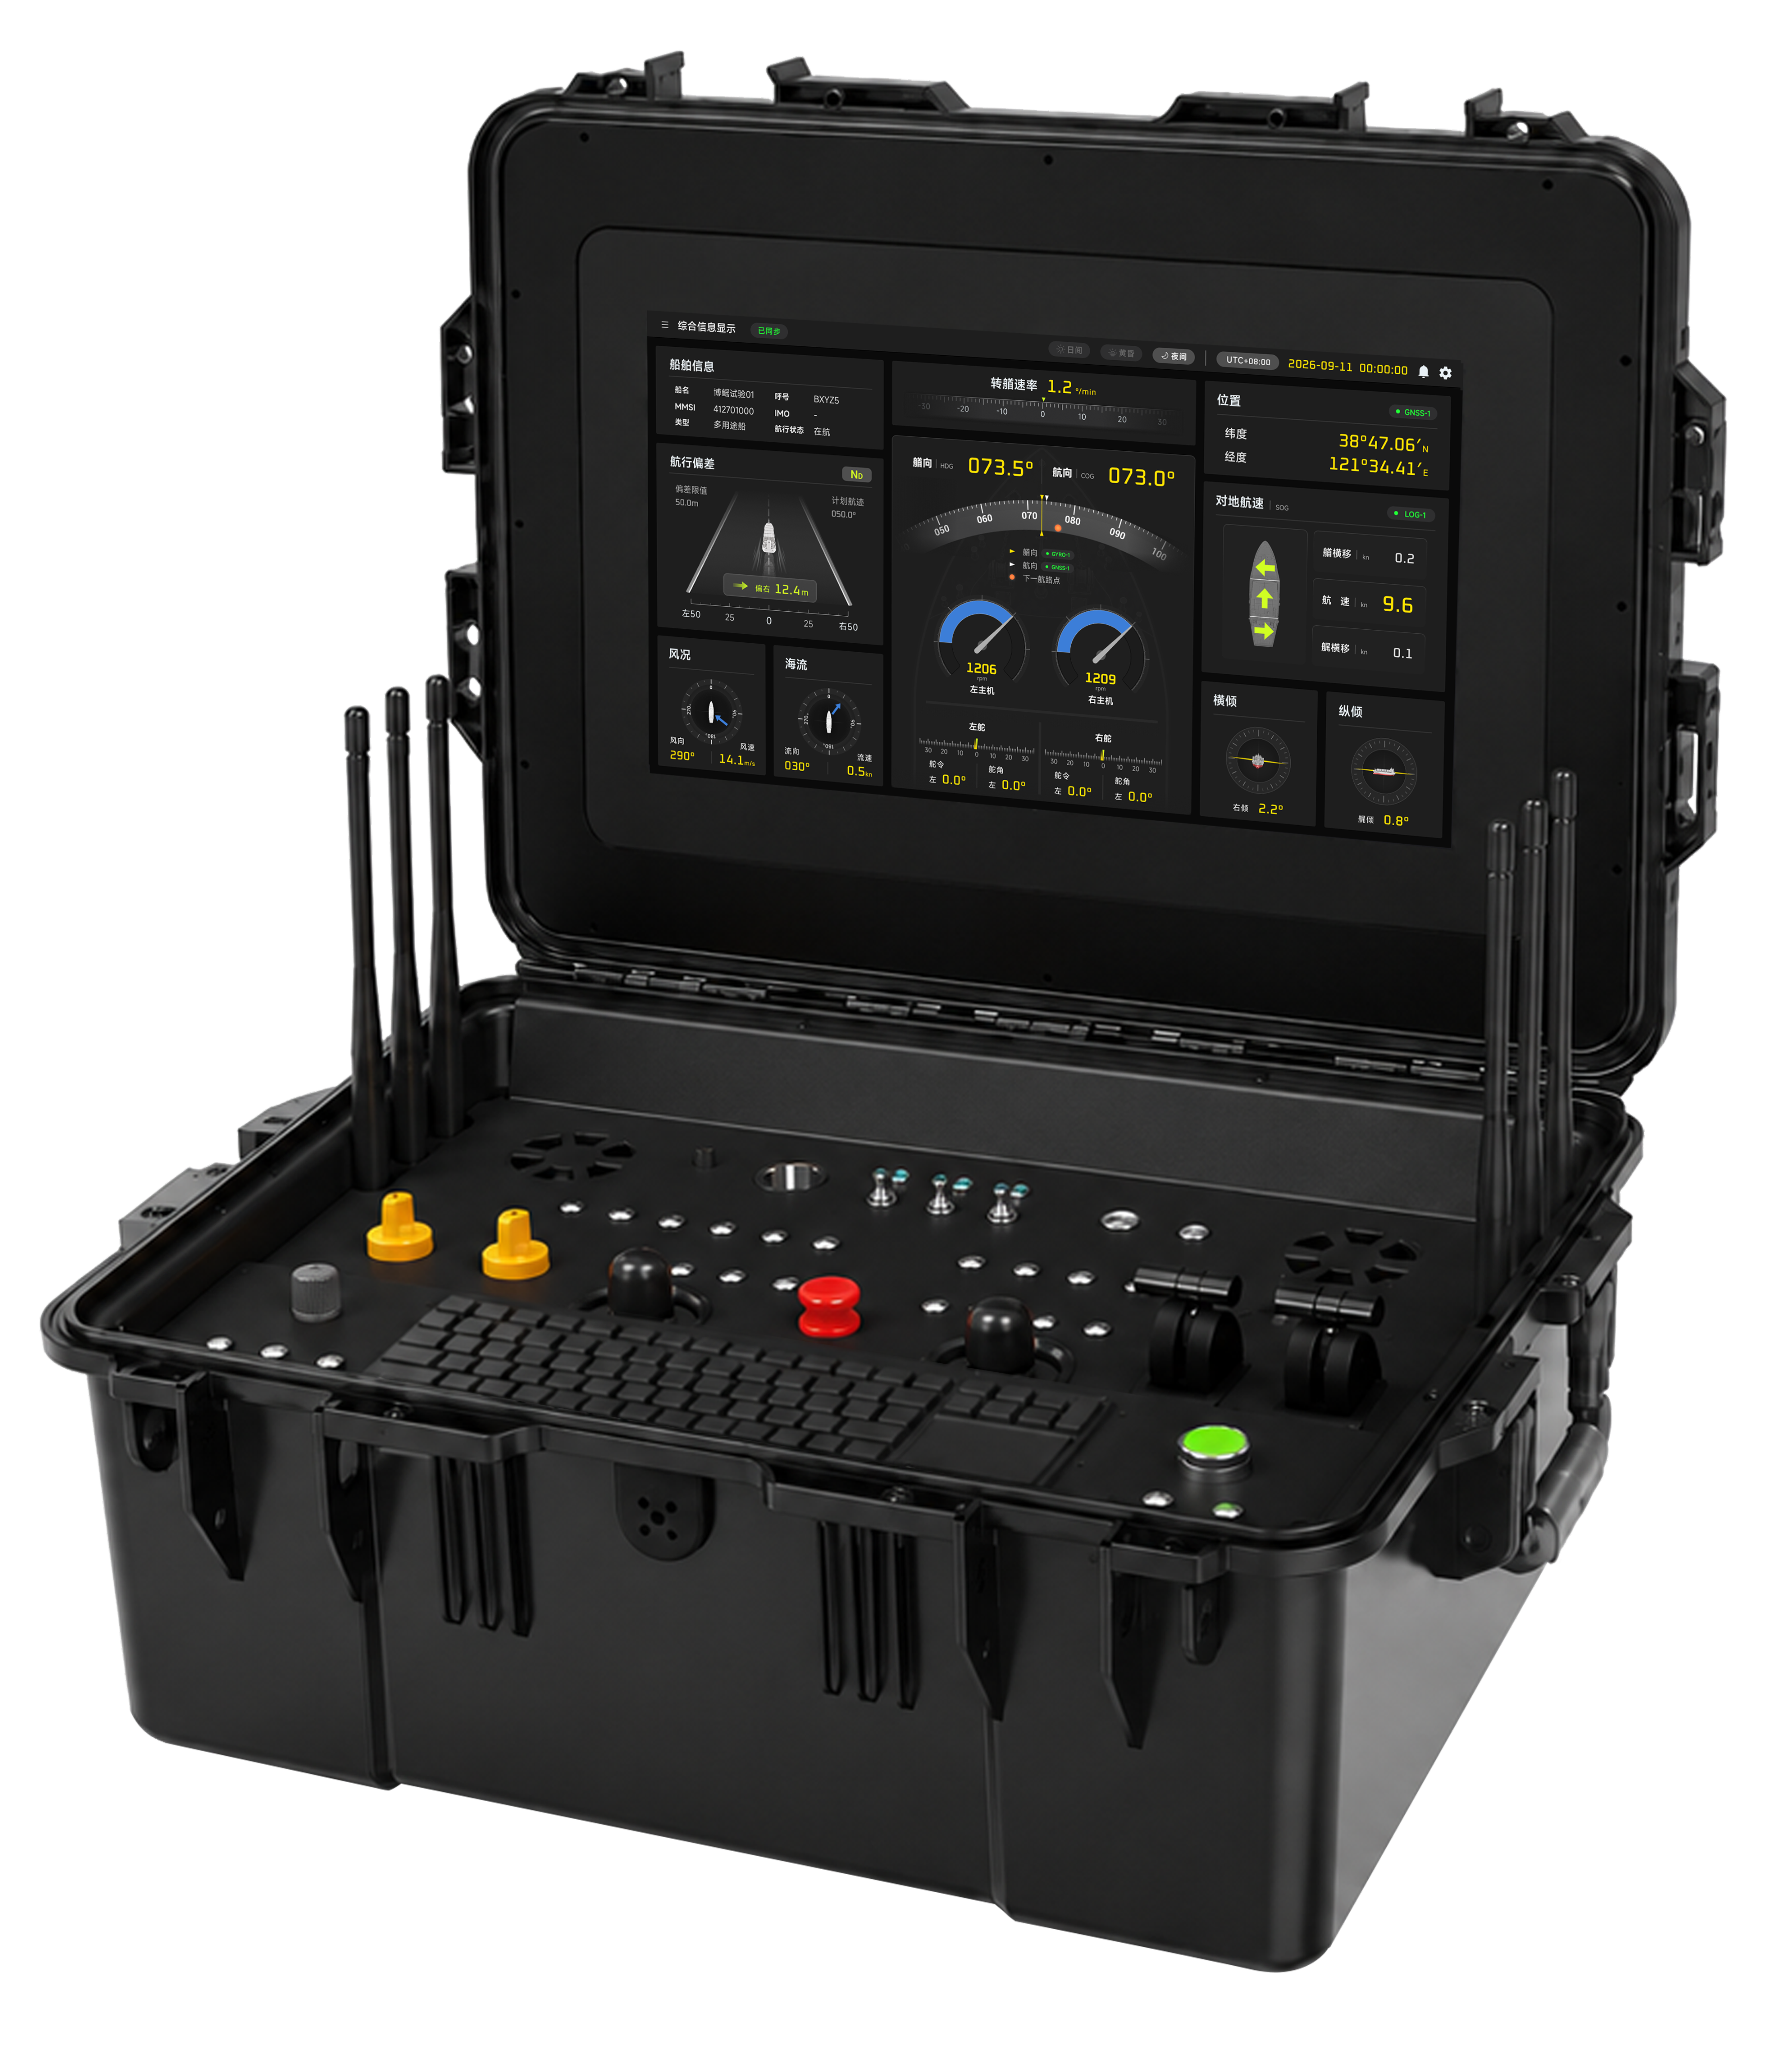
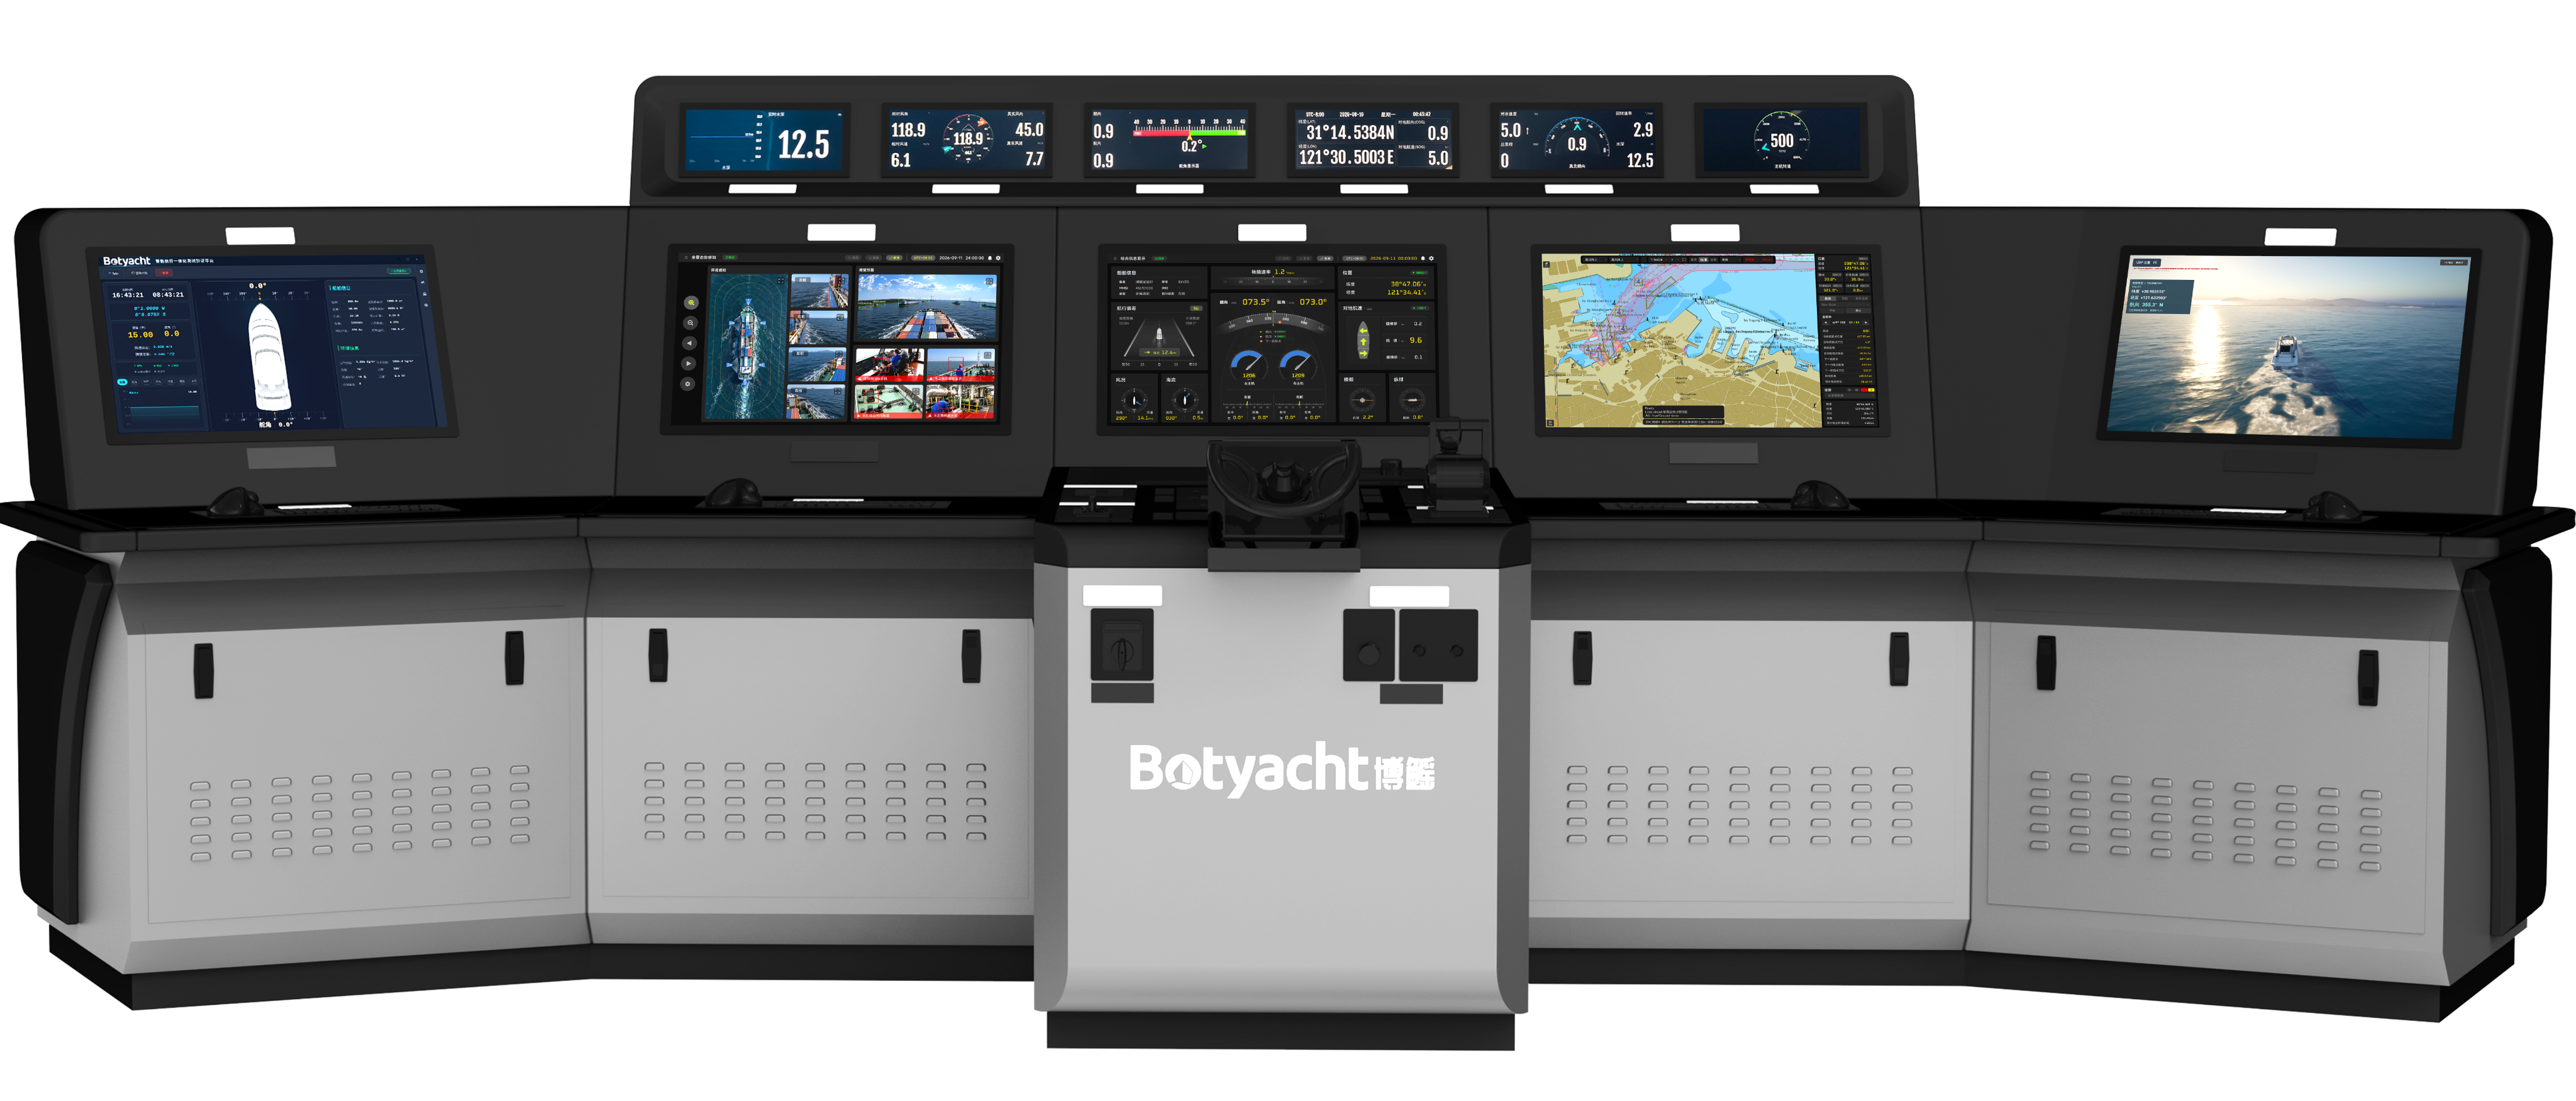
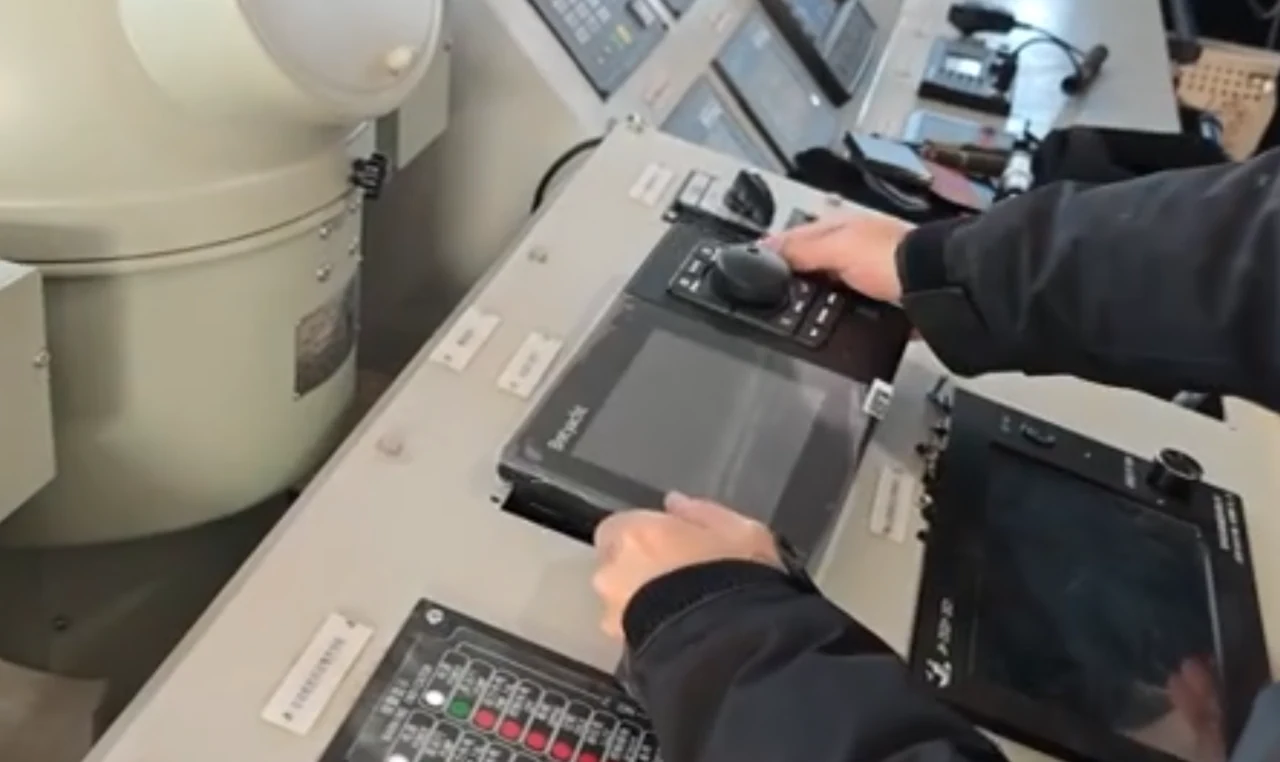
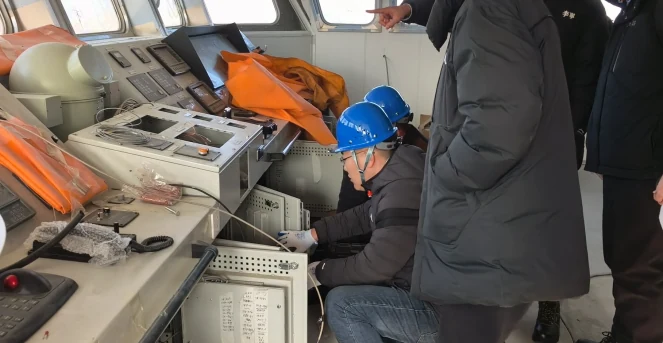
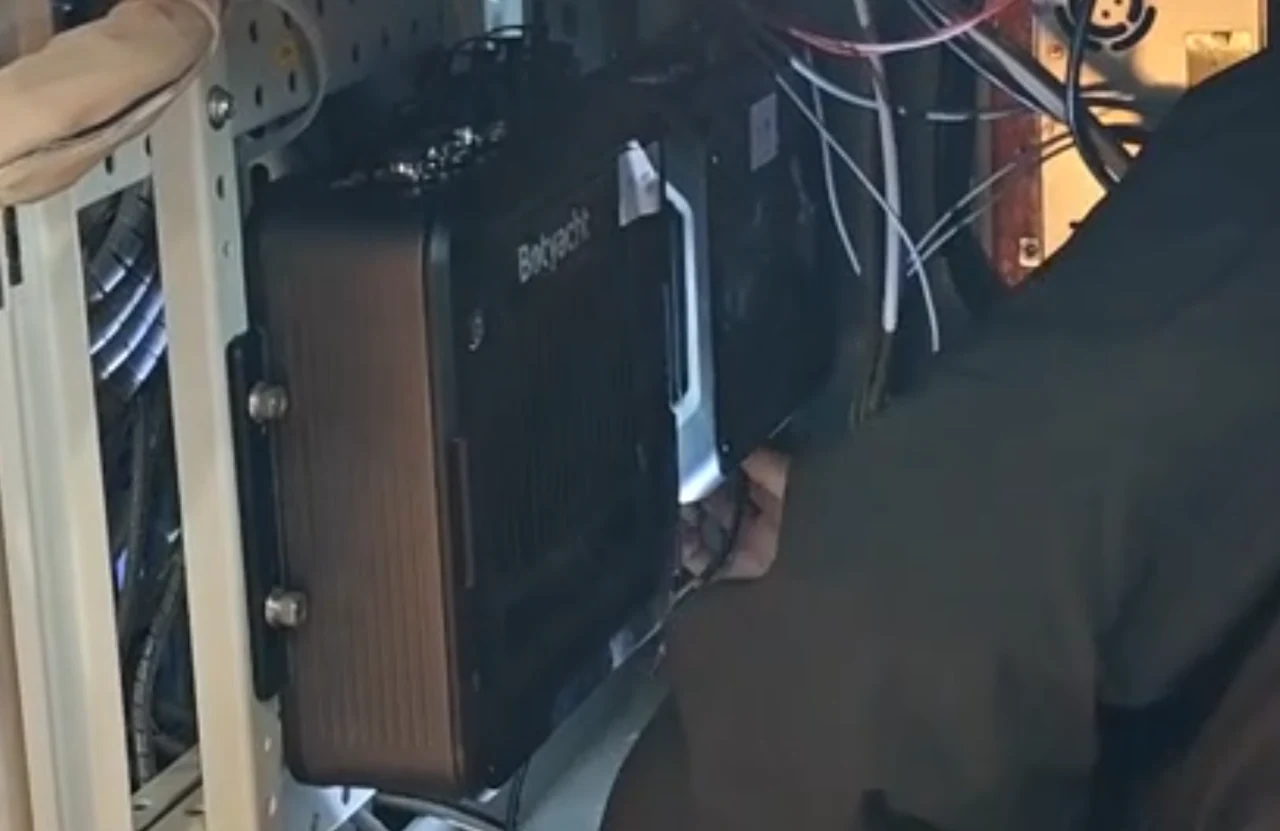
在前期现场勘察后,2026年1月12日,博鳐科技项目相关人员到大连渔轮有限公司码头为两艘待试航596型远洋船舶安装NAV800A智能航行装备,系统组成包含中央计算主机、显示操作面板、协议转换盒,安装人员严格按照说明书规范安装。
博鳐科技工程技术团队仅用时数小时即完成智能航行装备的实船安装与系统联调。产品采用高度集成化设计与多元兼容的标准化接口,无需改动船体现有结构与线路,即可实现与船舶原有设备的快速适配。简洁高效的部署能力,使NAV800A型智能航行装备可以快速在不同船型上部署,显著降低安装门槛与调试周期,为后续批量装船与产业化推广奠定了坚实的工程基础。
2026.1.14 | 实船试航
2026年1月14日,NAV800A型智能航行装备成功于大船产业的2艘596型船舶上完成了实船试航。此次试航在指定开放水域严格遵循《航行试验大纲》开展了全面、严格的测试工作后安全返航,标志着我国高端智能船舶装备国产化进程迈出了坚实的一步。大连海事大学张国庆教授、博鳐科技总经理李博、大船产业相关领导、中国船级社大连分社船舶检验团队以及相关船东代表共同出席试航仪式。
2026.2.3-2026.2.9 | 7天实船全航程验证
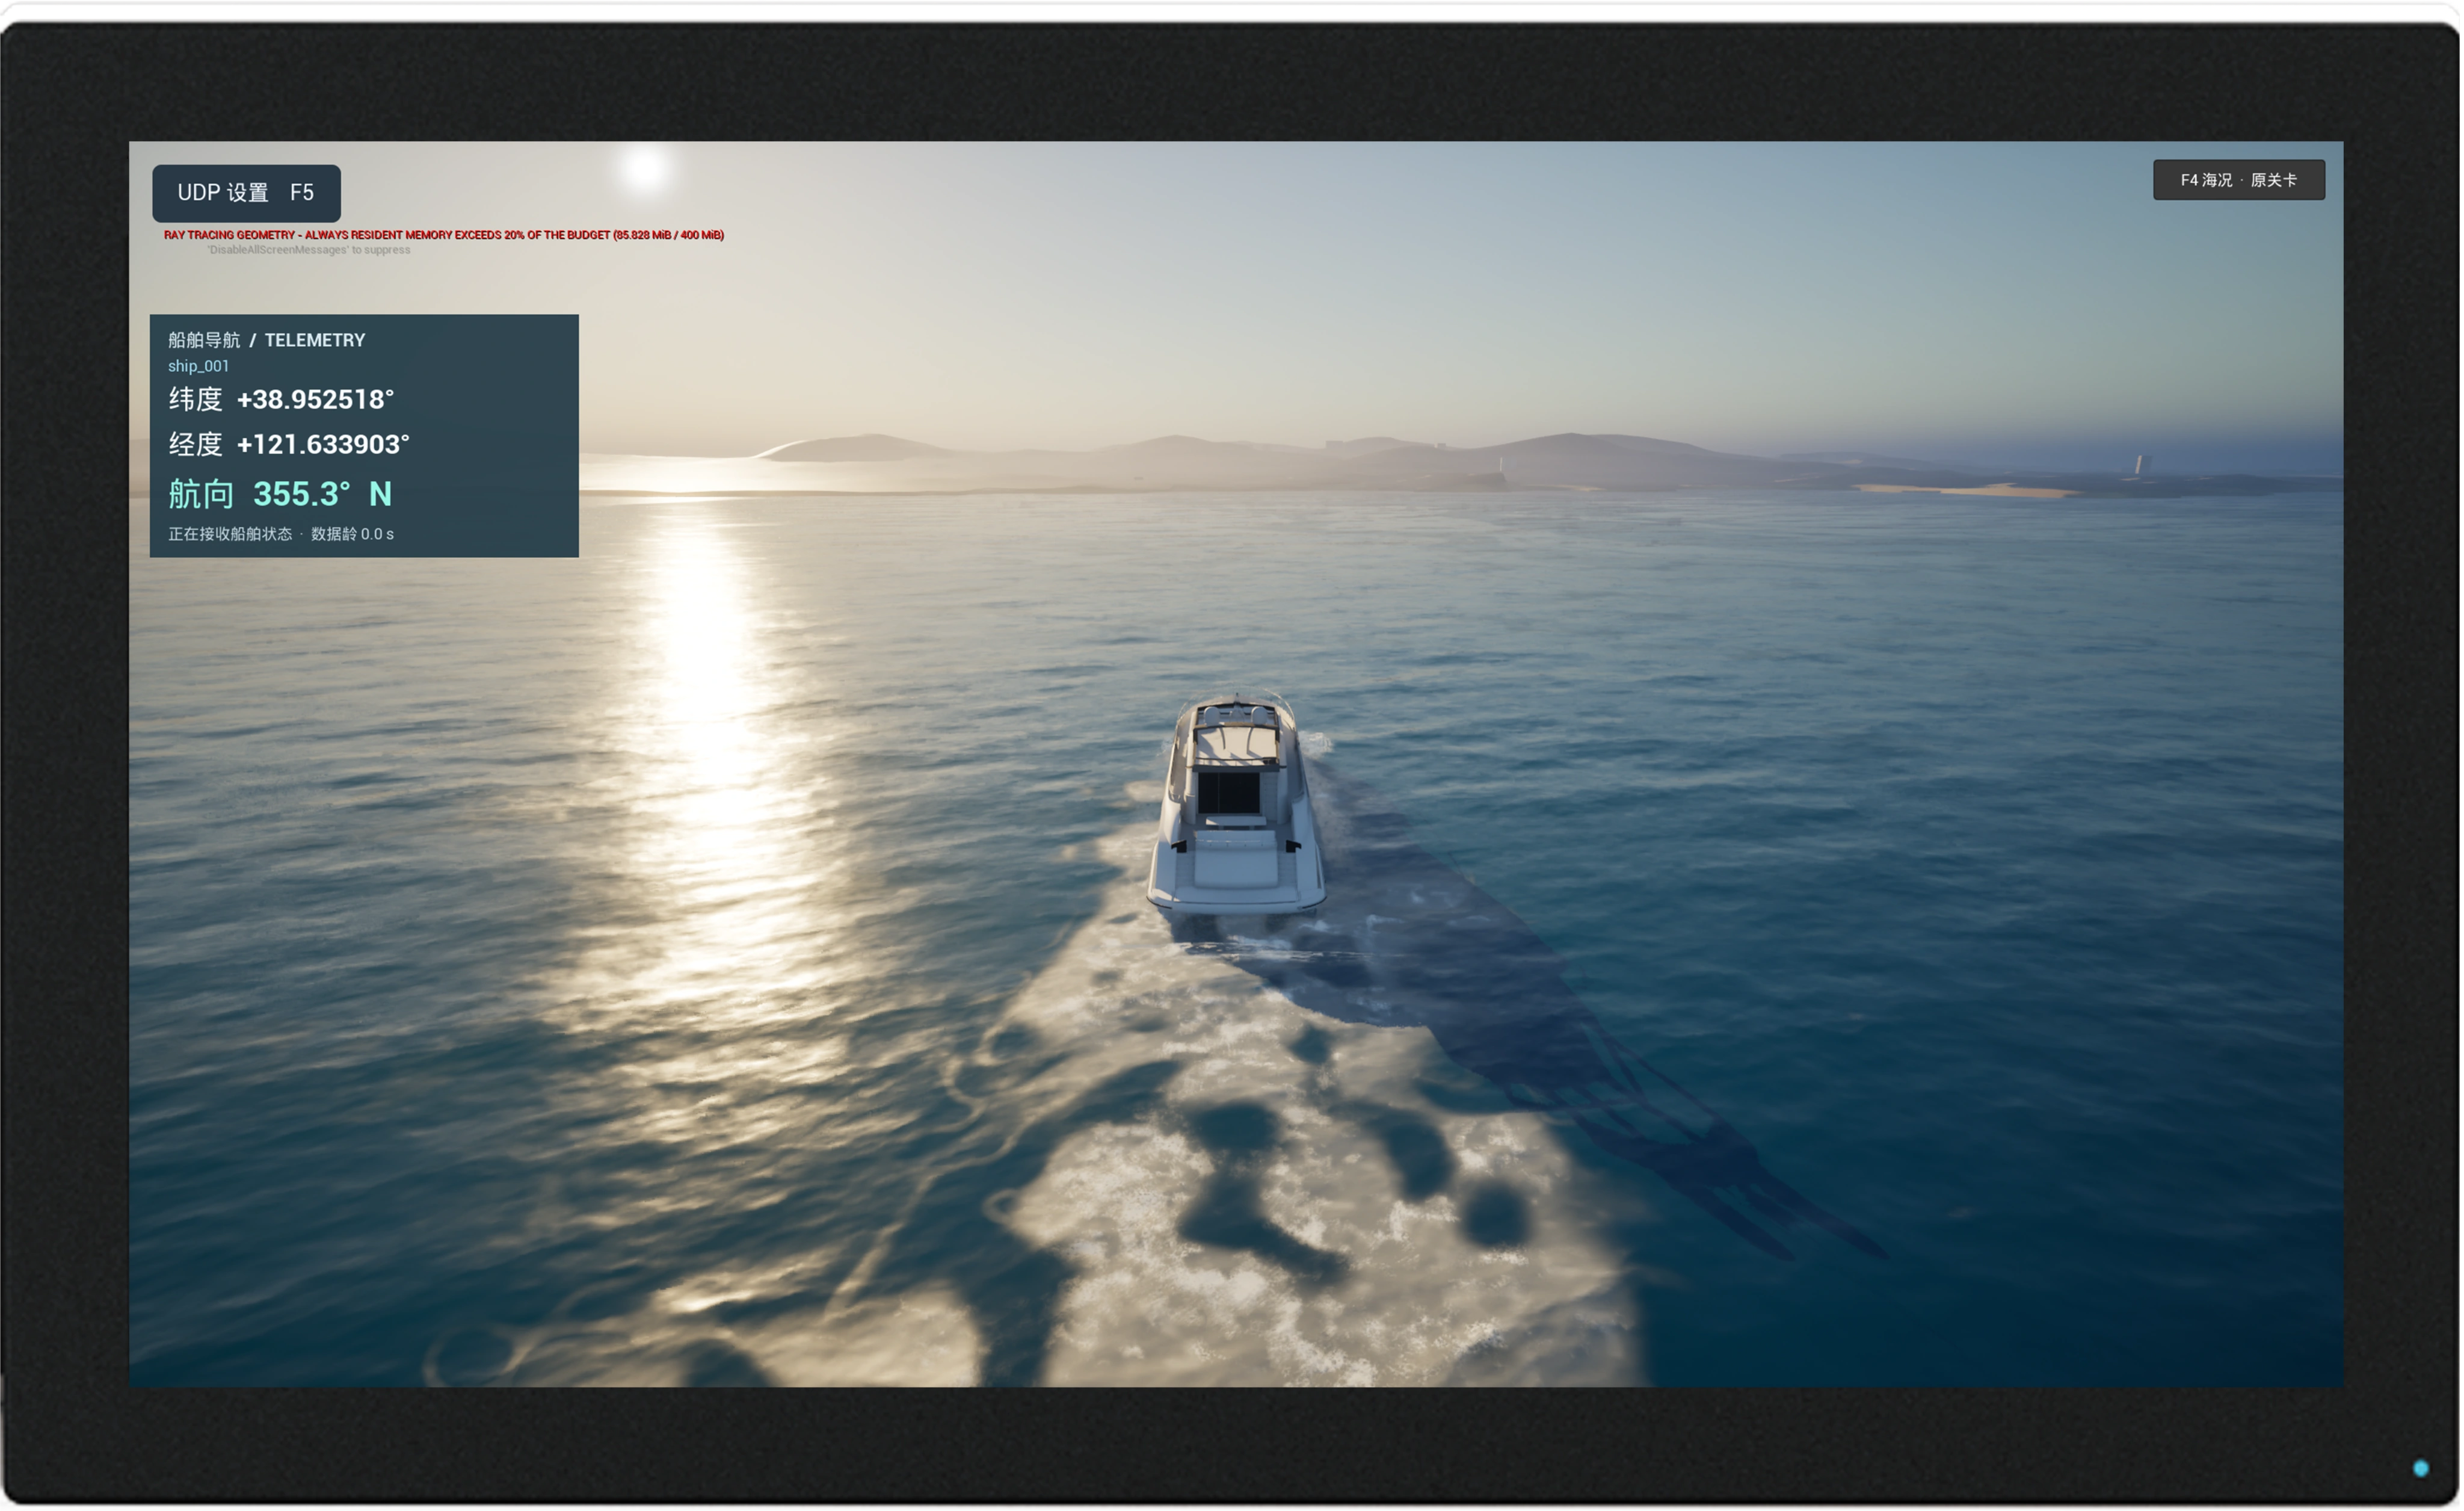
2026年2月3日—2026年2月9日,博鳐研发人员随船前往目的地送船,并继续开展为期七天的实船测试。期间全航程使用NAV800A型装备操舵,海况最高达4级、浪高3.8米,成功抵达目的地。与前期航线相同、负载相近的同型船只(未安装研发产品)相比,NAV800A型智能航行装备真正做到了让航行更安全、更简单、更高效!为船舶智能化提供了可靠的普适性解决方案。
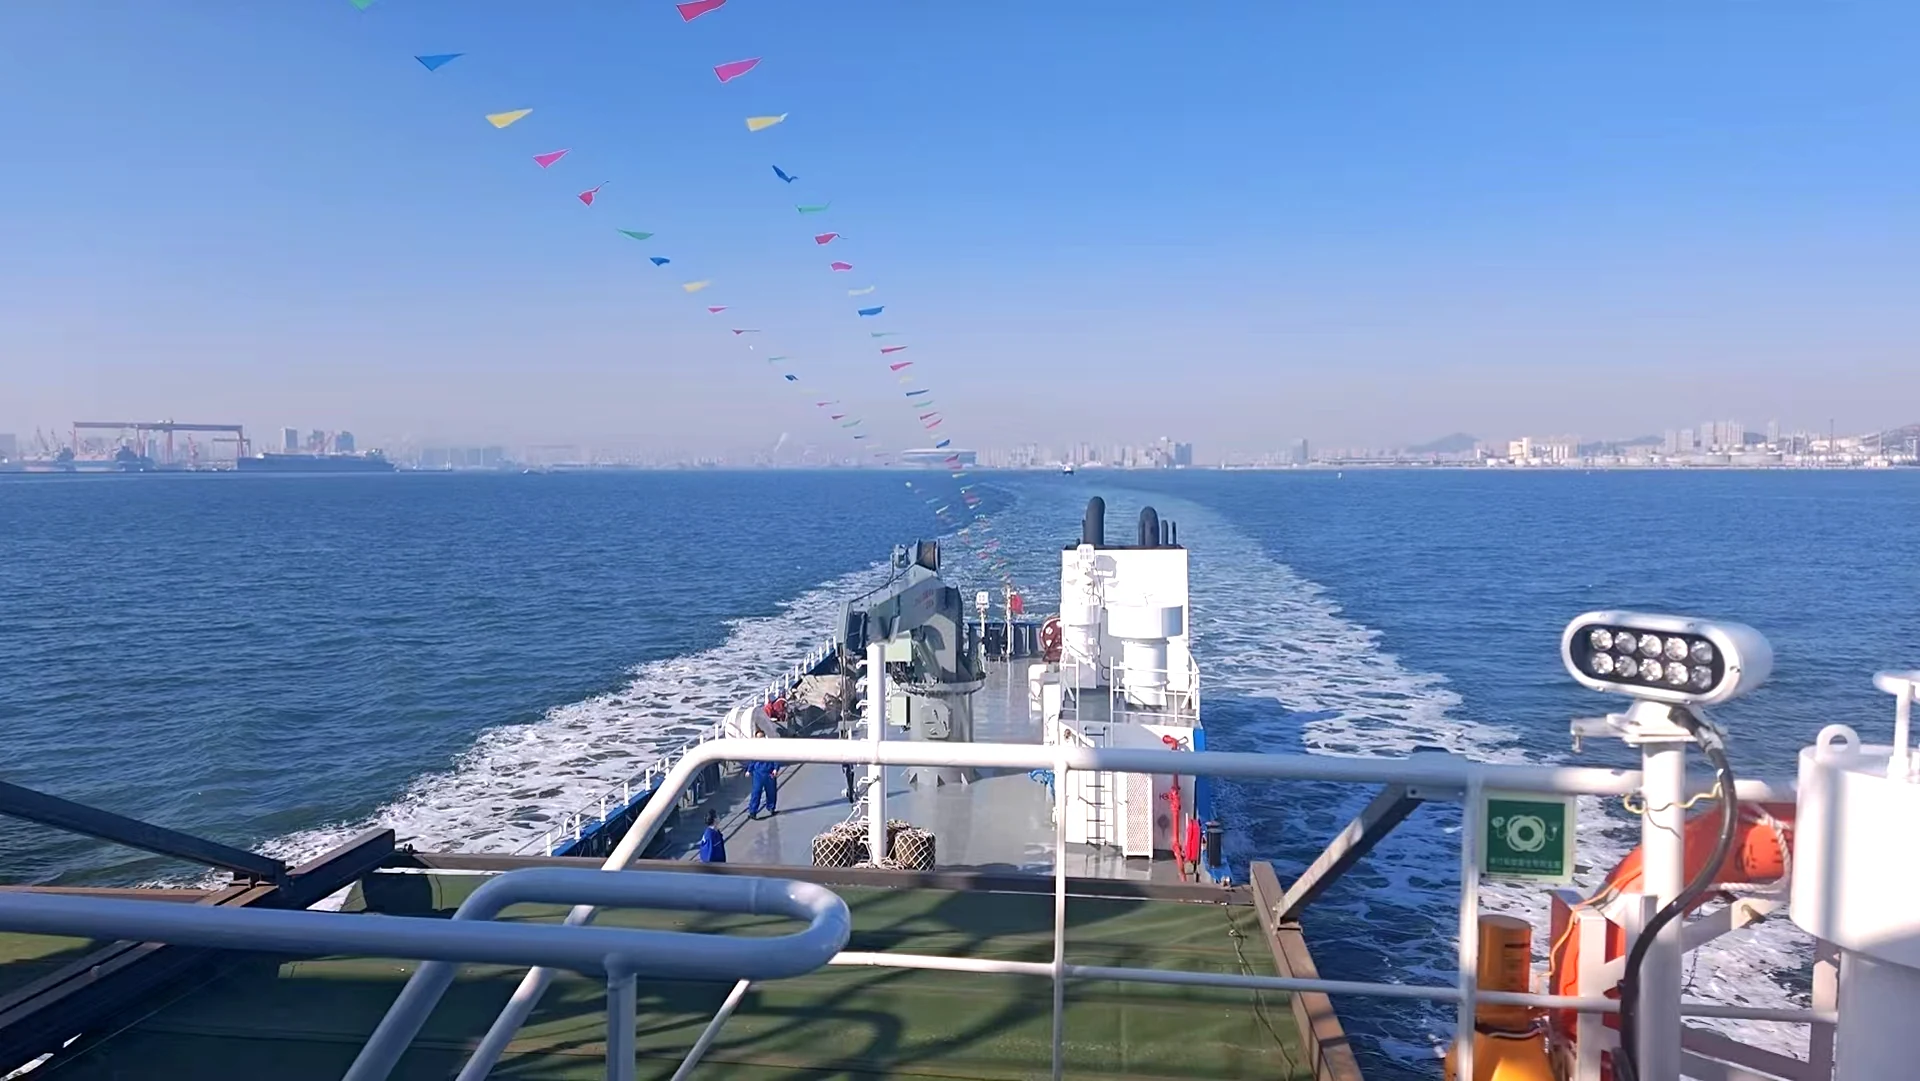
实船测试结果表明,该产品运行稳定(7天测试航次),未出现频繁或异常打舵,全程高精度运行无故障;非避碰场景下,产品可完全替代人工操舵,船员仅需完成瞭望工作。以下皆为4级恶劣海况,浪高3.8米情况下系统控制数据。
控制效果航向保持模式(AUTO)
(1)航向稳定精度≤2°;
(2)航向保持模式下船舶有修正和稳定两种状态。修正状态持续3-5秒,通过打舵调整船舶航向与姿态,平均打舵4-5次,绝大部分为<10°的小舵角;稳定状态持续20-25秒,平均打舵1-2次,通过≤1°的极小舵角维持船舶航向与姿态。实测打舵频率明显低于人工操舵平均水平。
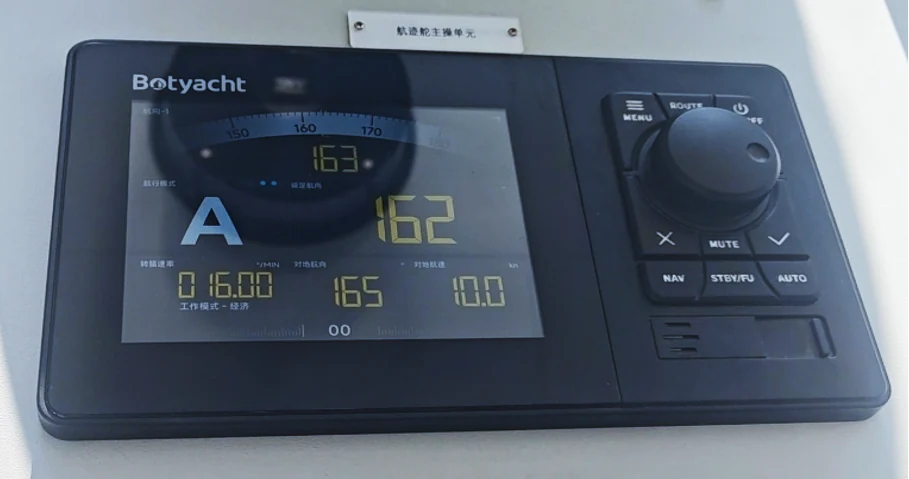
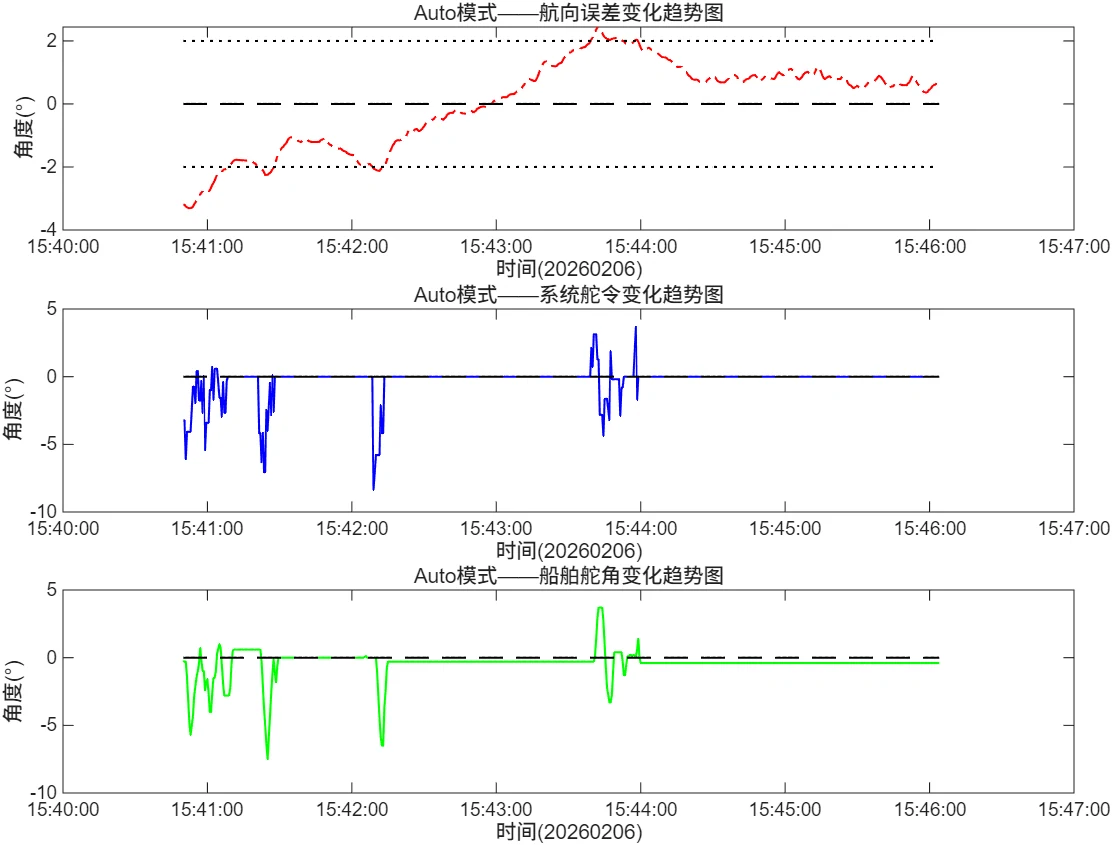
航向保持模式(AUTO)下航向误差、系统舵令、船舶舵角变化趋势图
控制效果无漂移模式(ND)
(1)航迹偏差精度≤20米,且航向误差≤3°;
(2)无漂移模式下船舶有修正和稳定两种状态。修正状态持续3-5秒,通过打舵调整船舶航向与姿态,平均打舵4-5次,绝大部分为<10°的小舵角;稳定状态持续50-60秒,平均打舵1-2次,通过≤1°的极小舵角维持船舶航迹与规划航线偏差及船舶航向误差在设定范围内。实测打舵频率明显低于人工操舵平均水平。
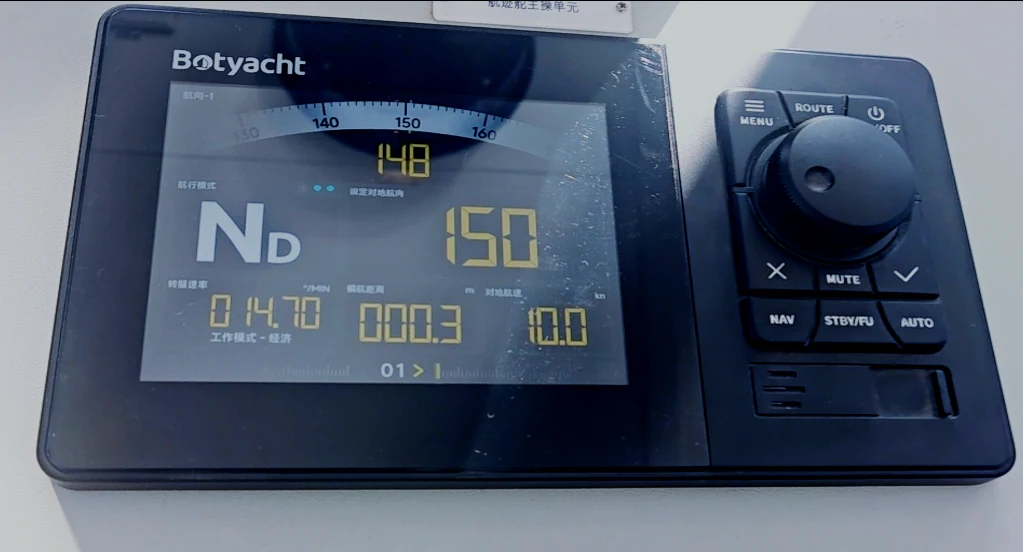
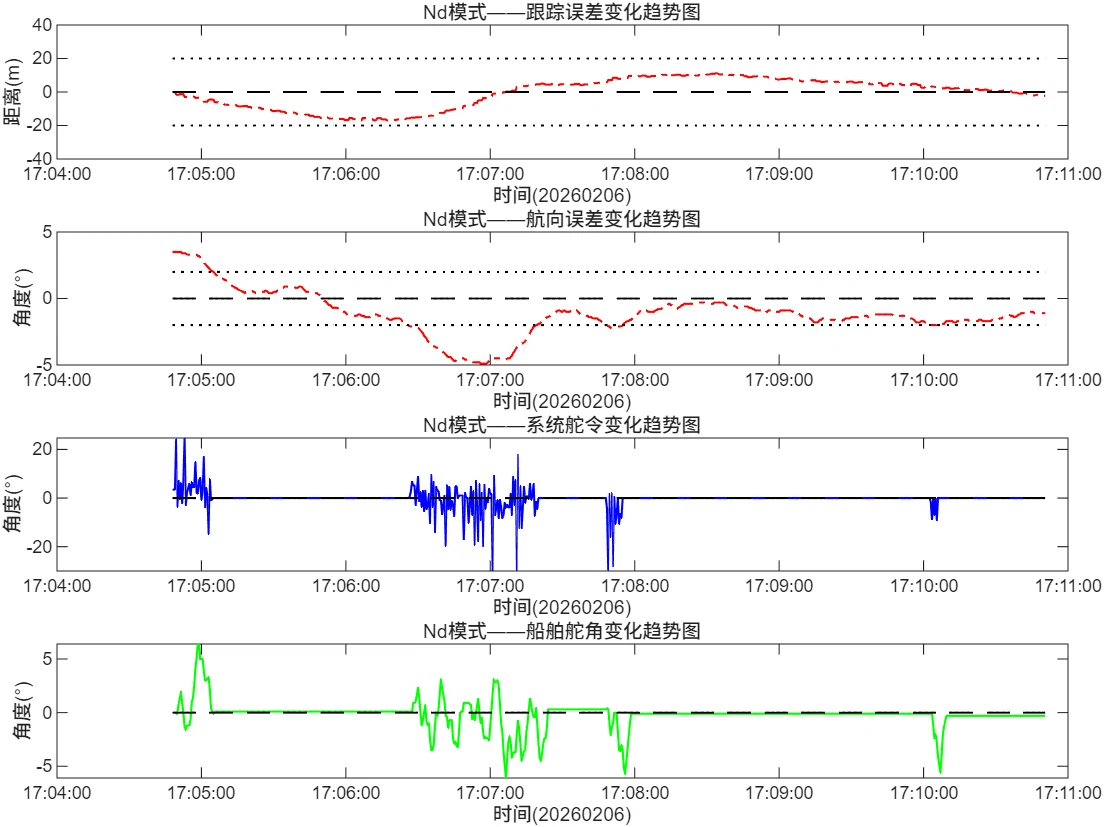
无漂移模式(ND)下跟踪误差、航向误差、系统舵令、船舶舵角变化趋势图
控制效果航迹保持模式(NAV)
(1)航迹偏差精度≤20米,且航向误差≤3°;
(2)航迹保持模式下船舶有修正和稳定两种状态。修正状态持续4-6秒,通过打舵调整船舶航向与姿态,平均打舵4-6次,绝大部分为<10°的小舵角;稳定状态持续30-50秒,平均打舵1-2次,通过≤1°的极小舵角维持船舶航迹与规划航线偏差及船舶航向误差在设定范围内。实测打舵频率明显低于人工操舵平均水平。
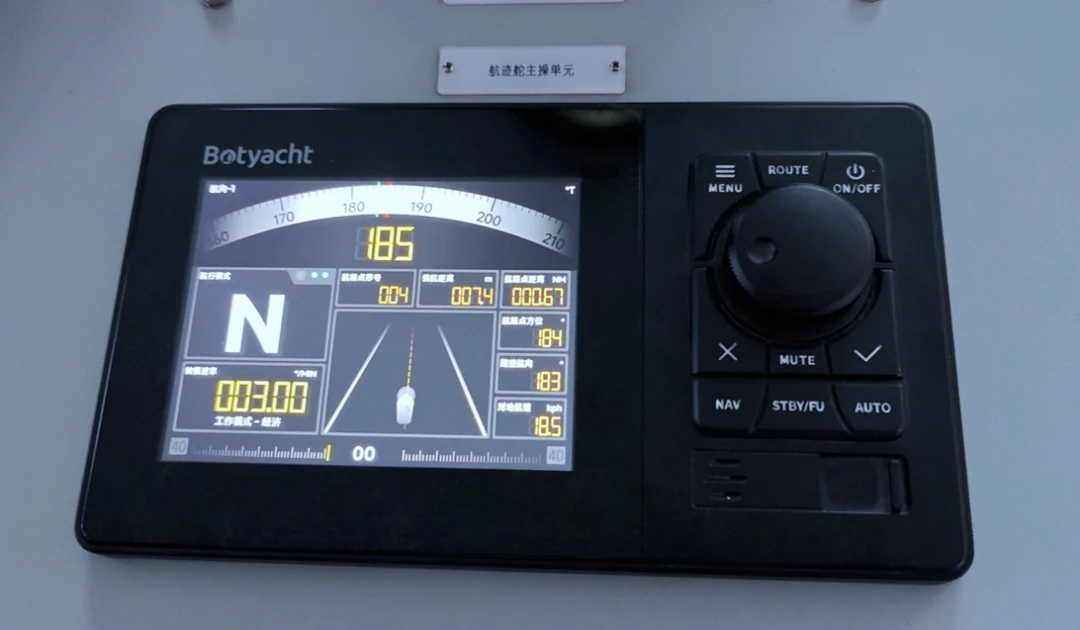
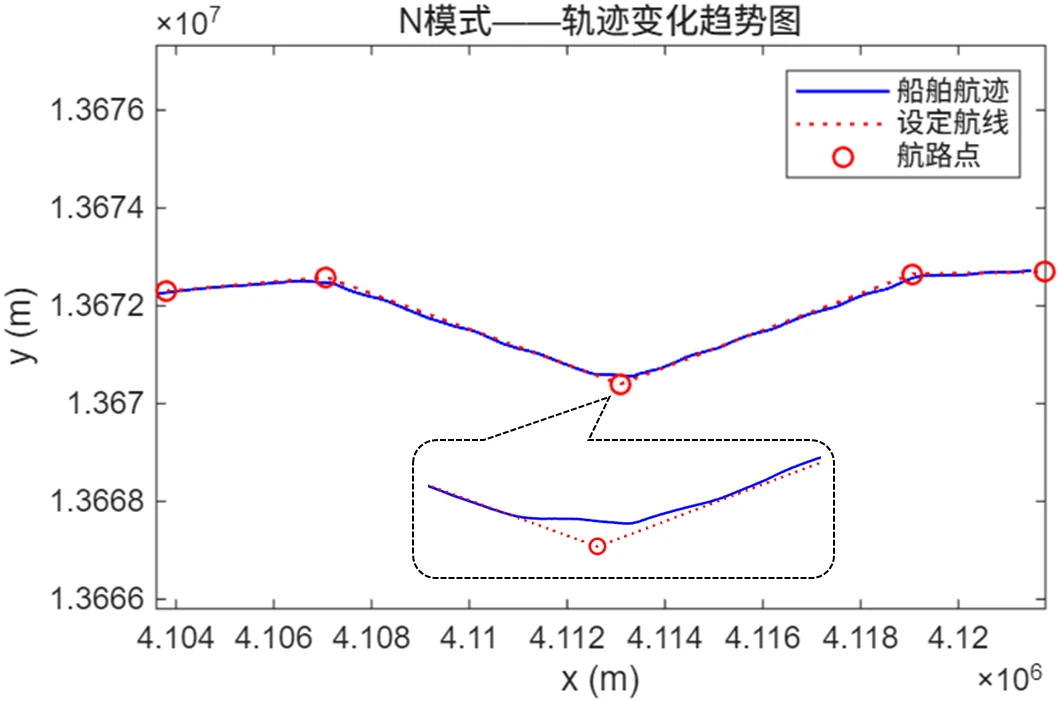
航迹保持模式(NAV)下轨迹变化趋势图
节油效果
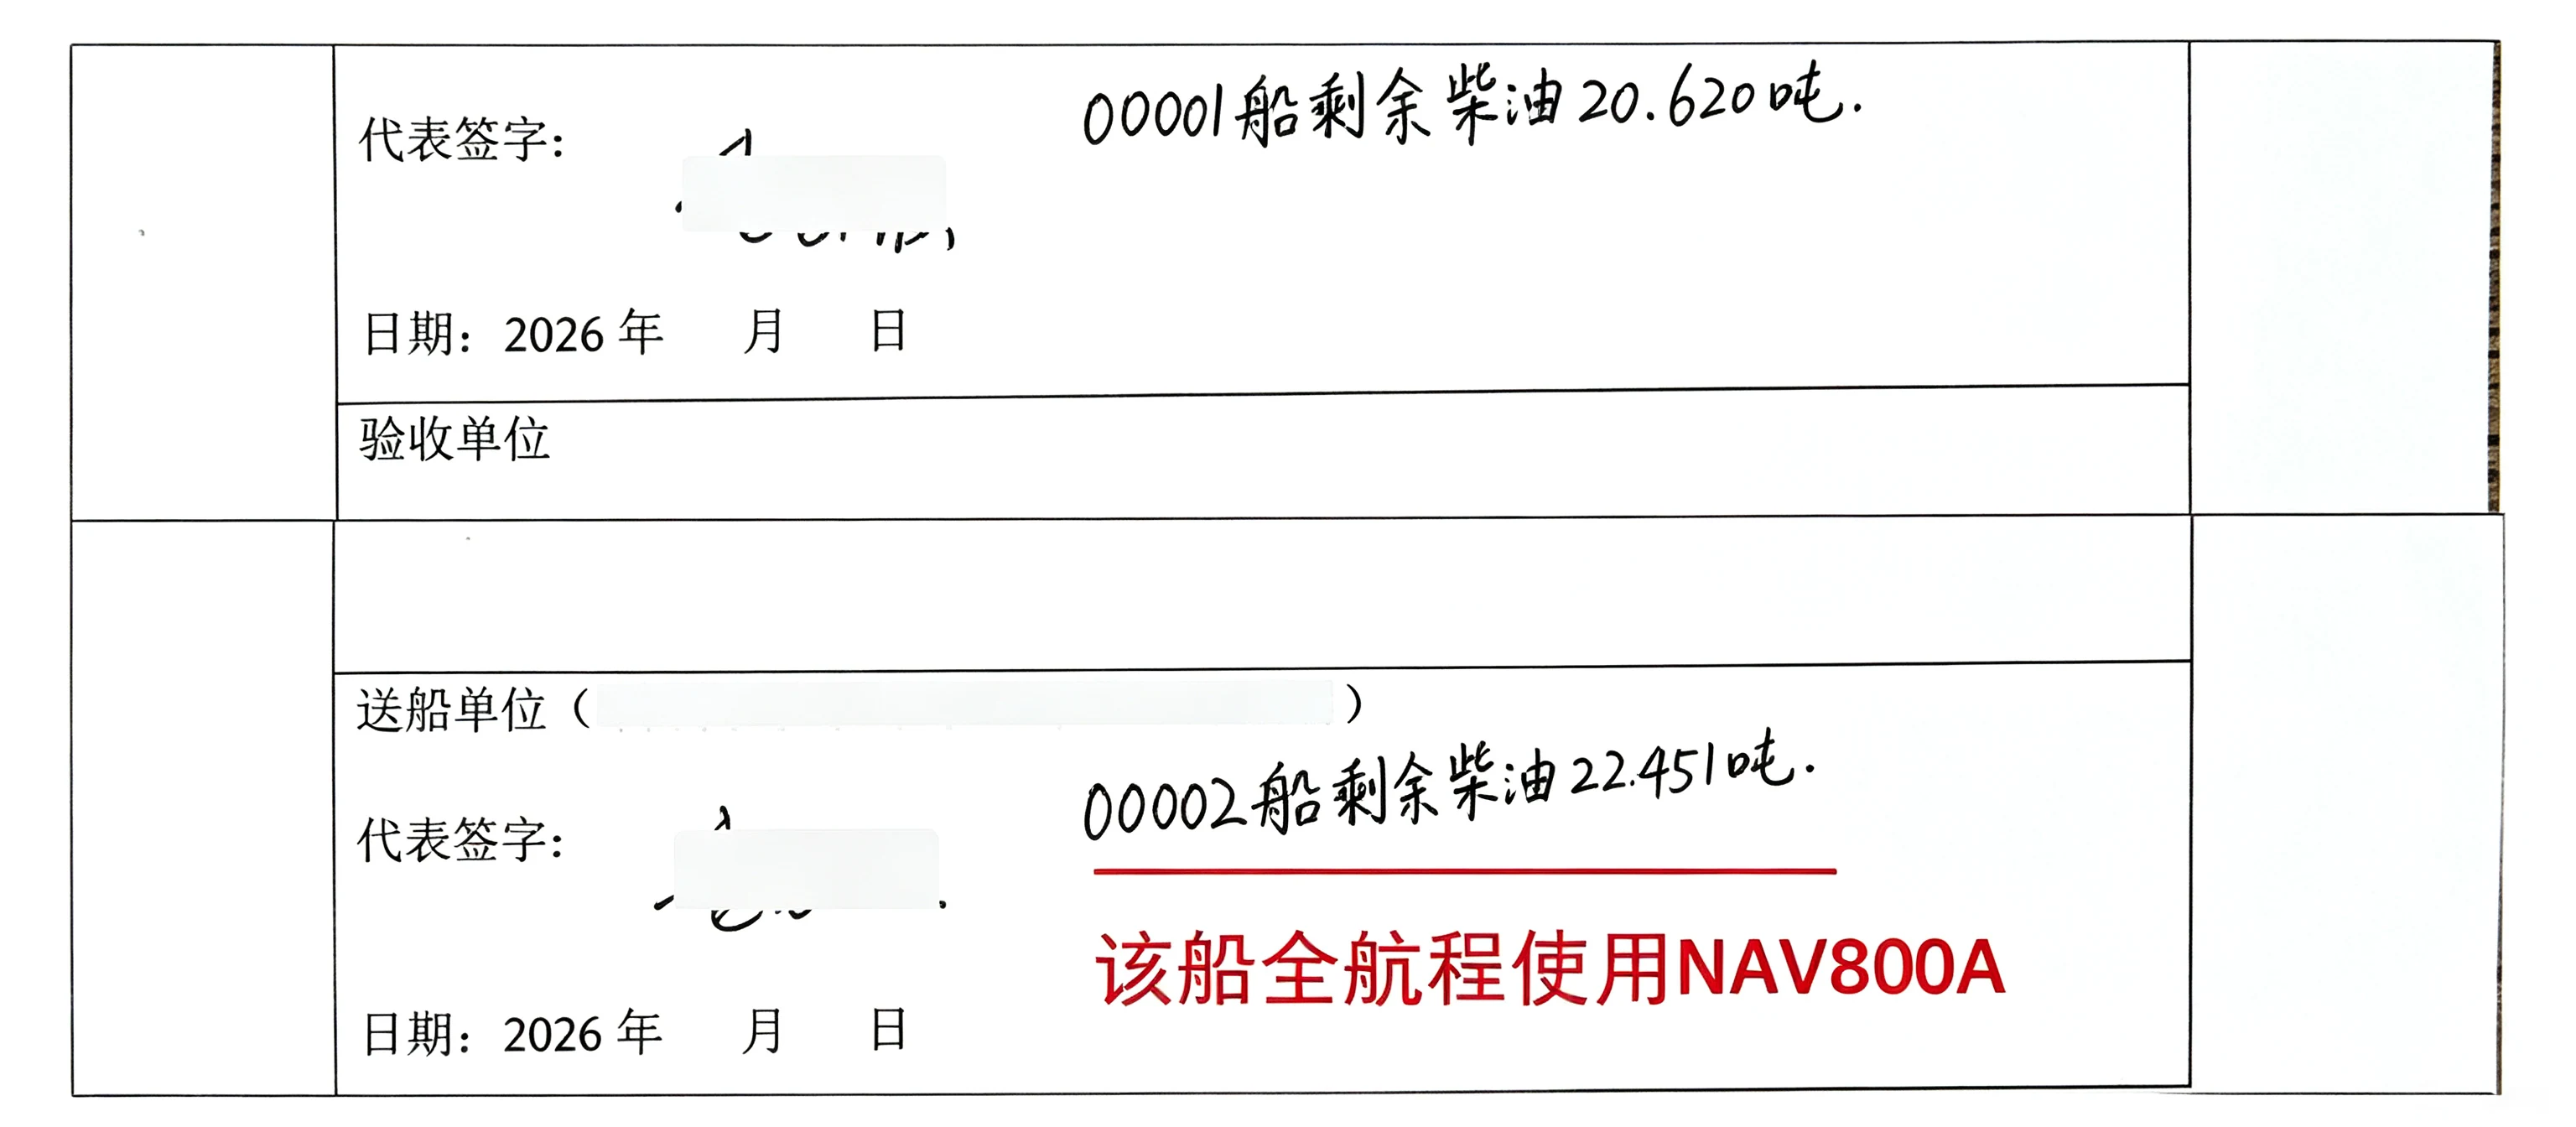
在为期7天的实船全航程验证过程中,通过与未搭载NAV800A型智能航行装备的1号同型船舶对比,两艘船在装载量、航行里程、航线、海况相同,2号船(搭载了研发产品)初始燃油量比1号船多0.5吨的情况下。搭载NAV800A的2号船节省共1.8吨燃油,油耗同比降低8%,为船东单程节省燃油支出约人民币1.4万元,降本增效效果显著。
在实船全航程验证中,NAV800A型智能航行装备以实时感知与动态优化的智能控制算法,实现了对船舶的实时高精度控制,极大减少打舵频率,表现优异。最高4级、浪高3.8米的恶劣海况条件下,航向(AUTO)、无漂移(ND)、航迹保持(NAV)模式均交出远高于行业标准的优异成绩单,大幅减轻了驾驶人员的操作负担并减少船舶能源消耗。高度集成化设计与多元兼容的标准化接口,大大缩短了产品的装配调试时间,为整船的按期交付贡献自己的力量。
二、以“让航行更安全、更简单、更高效”为核心使命,引领全航程、全种类、全场景船舶智能航行新范式
NAV800A型智能航行装备是博鳐科技的明星产品。采用高度集成化设计与实时智能控制算法,可实现船舶航向、航迹及姿态的高精度控制。该产品已获得中国船级社(CCS)在船舶智能航行装备领域颁发的国内首张原理认可证书,标志着其技术方案在安全性、可靠性与合规性方面达到行业权威标准。
该系统实现了核心控制算法、软硬件系统、工业及结构设计全栈自主研发,突破了该领域长期依赖国外技术的局面。其核心优势包括多模式智能操舵、高兼容性硬件接口、双冗余安全架构以及全系IP66级别的高防护性外壳设计、模块化设计。以上亮点使其具备全航程、全种类、全场景船舶的适配能力,可显著提升船舶航行的智能化水平、操作安全性及复杂环境适应性。其成功研发与量产应用,是我国在智能船舶装备领域实现从技术跟随到自主引领的关键跨越,为智能船舶装备的国产化与产业化发展提供了坚实支撑。
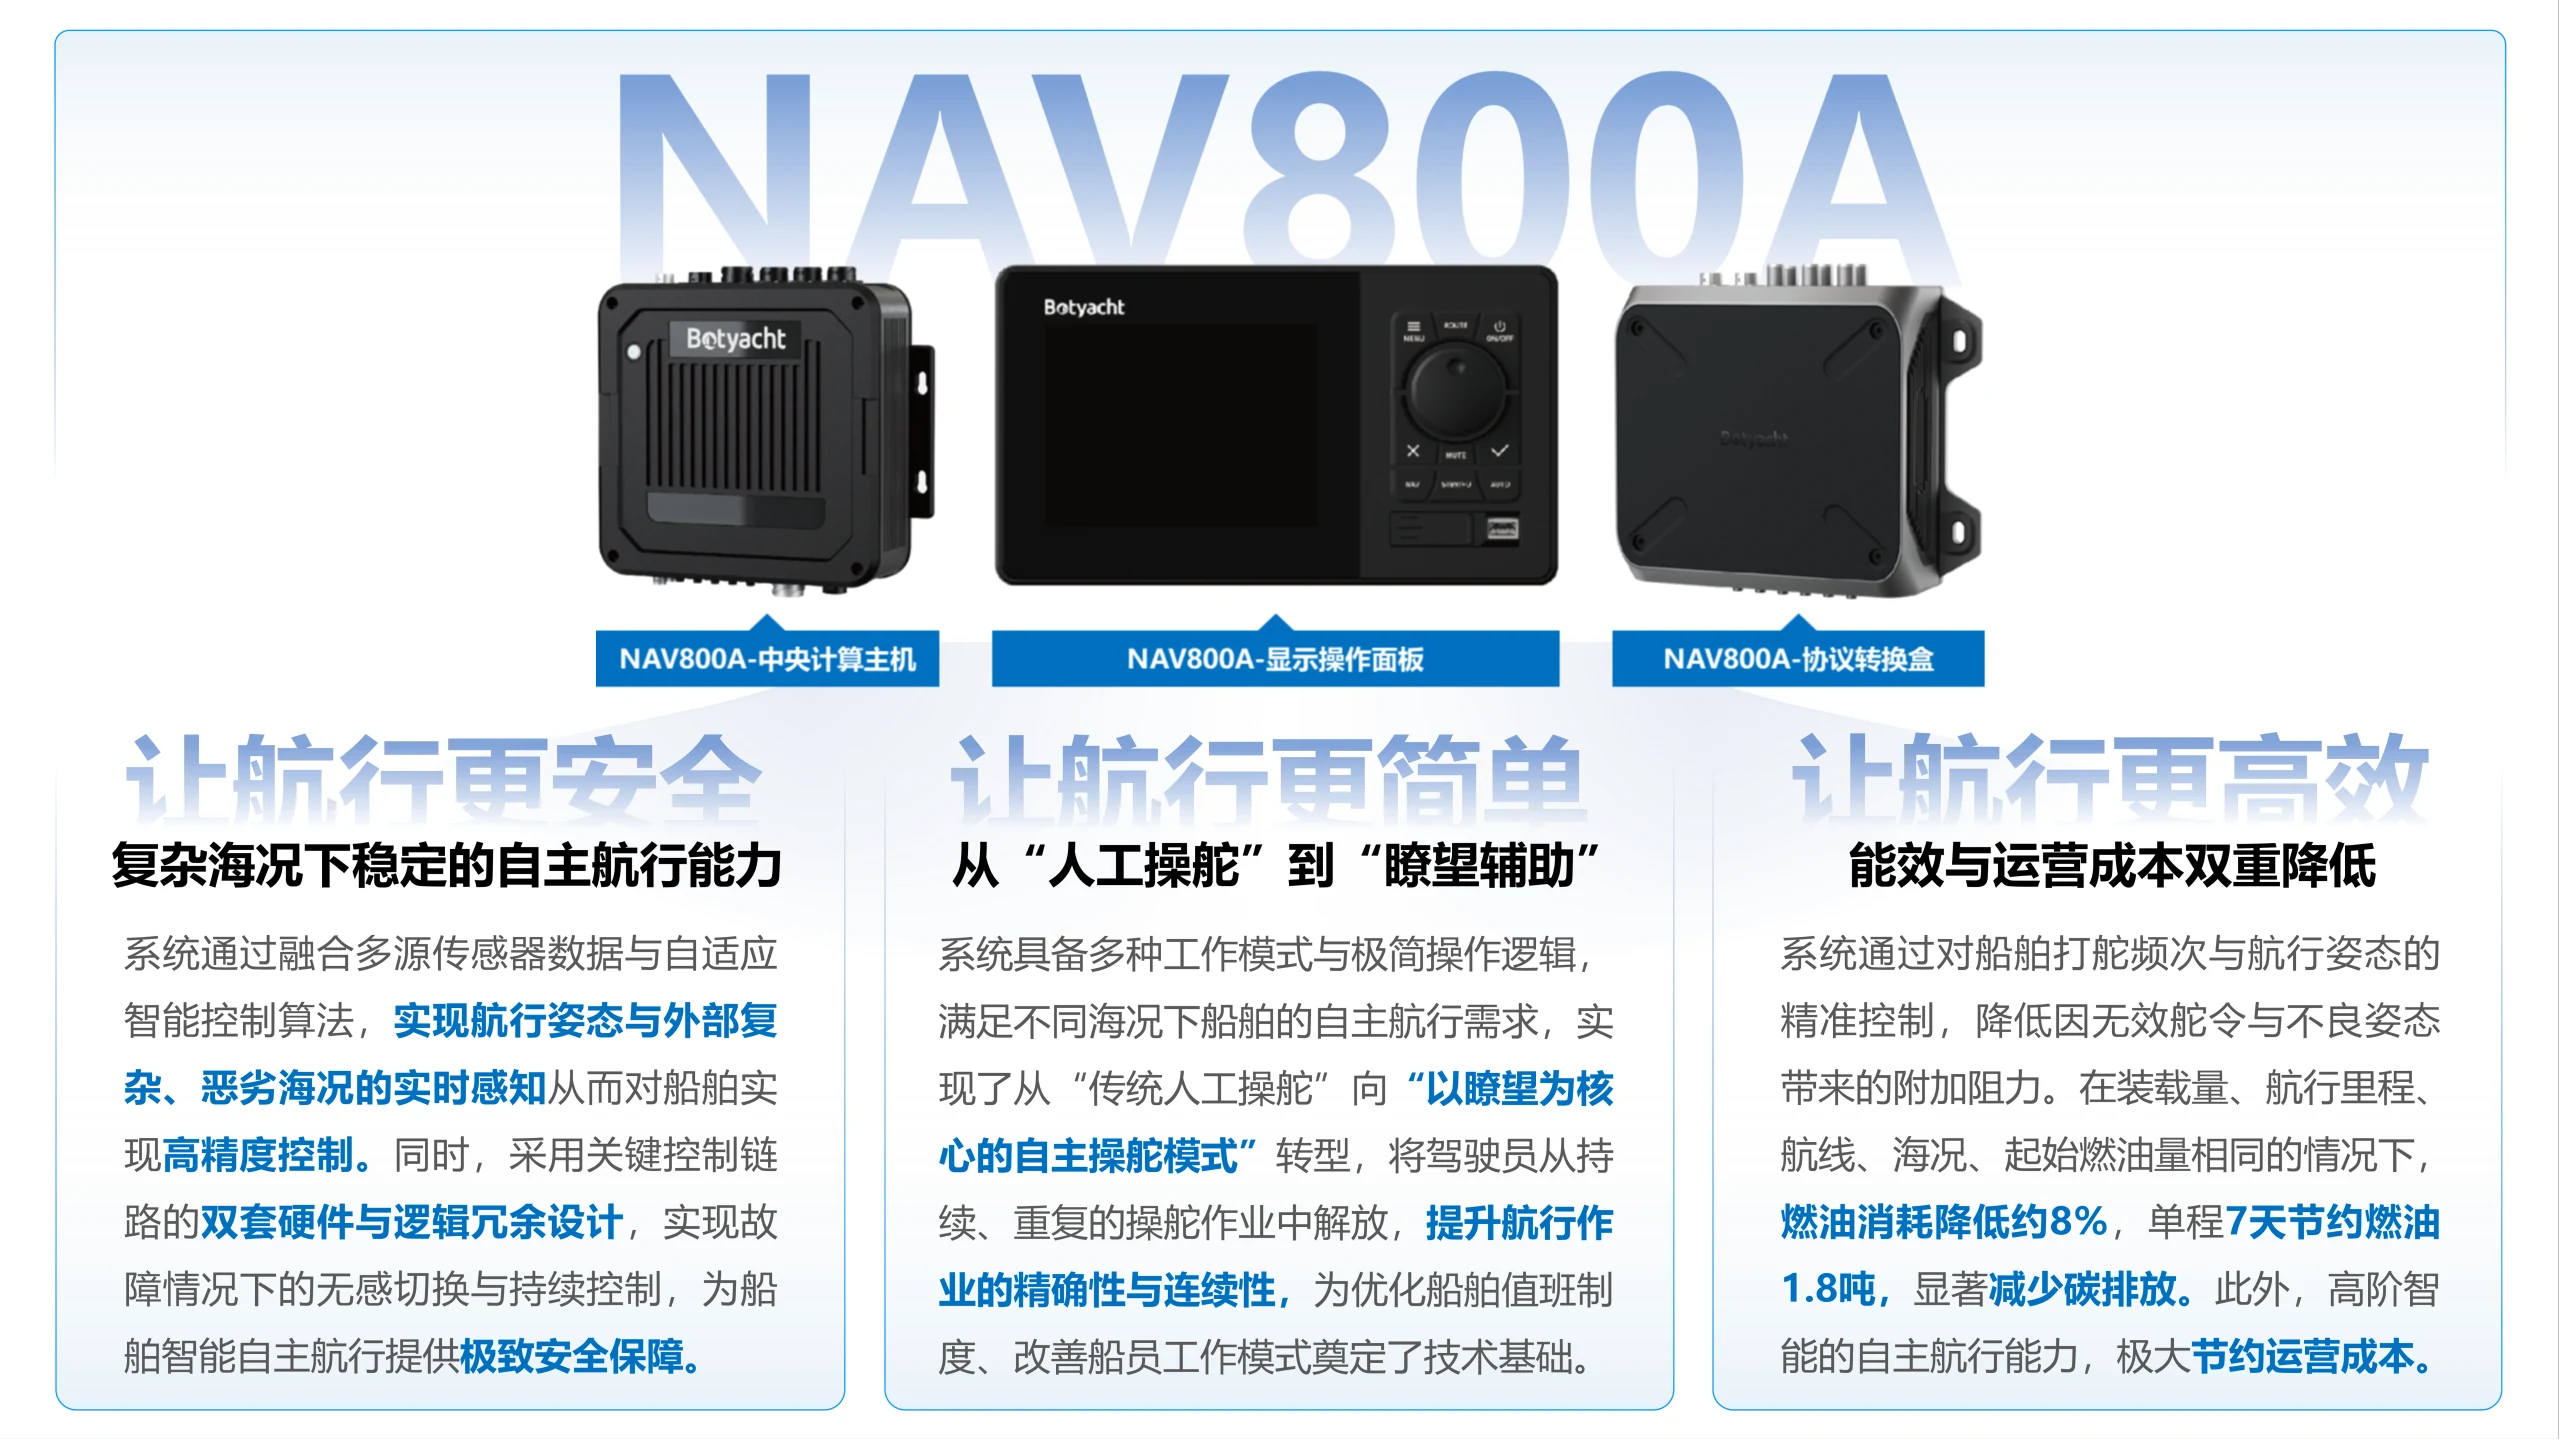
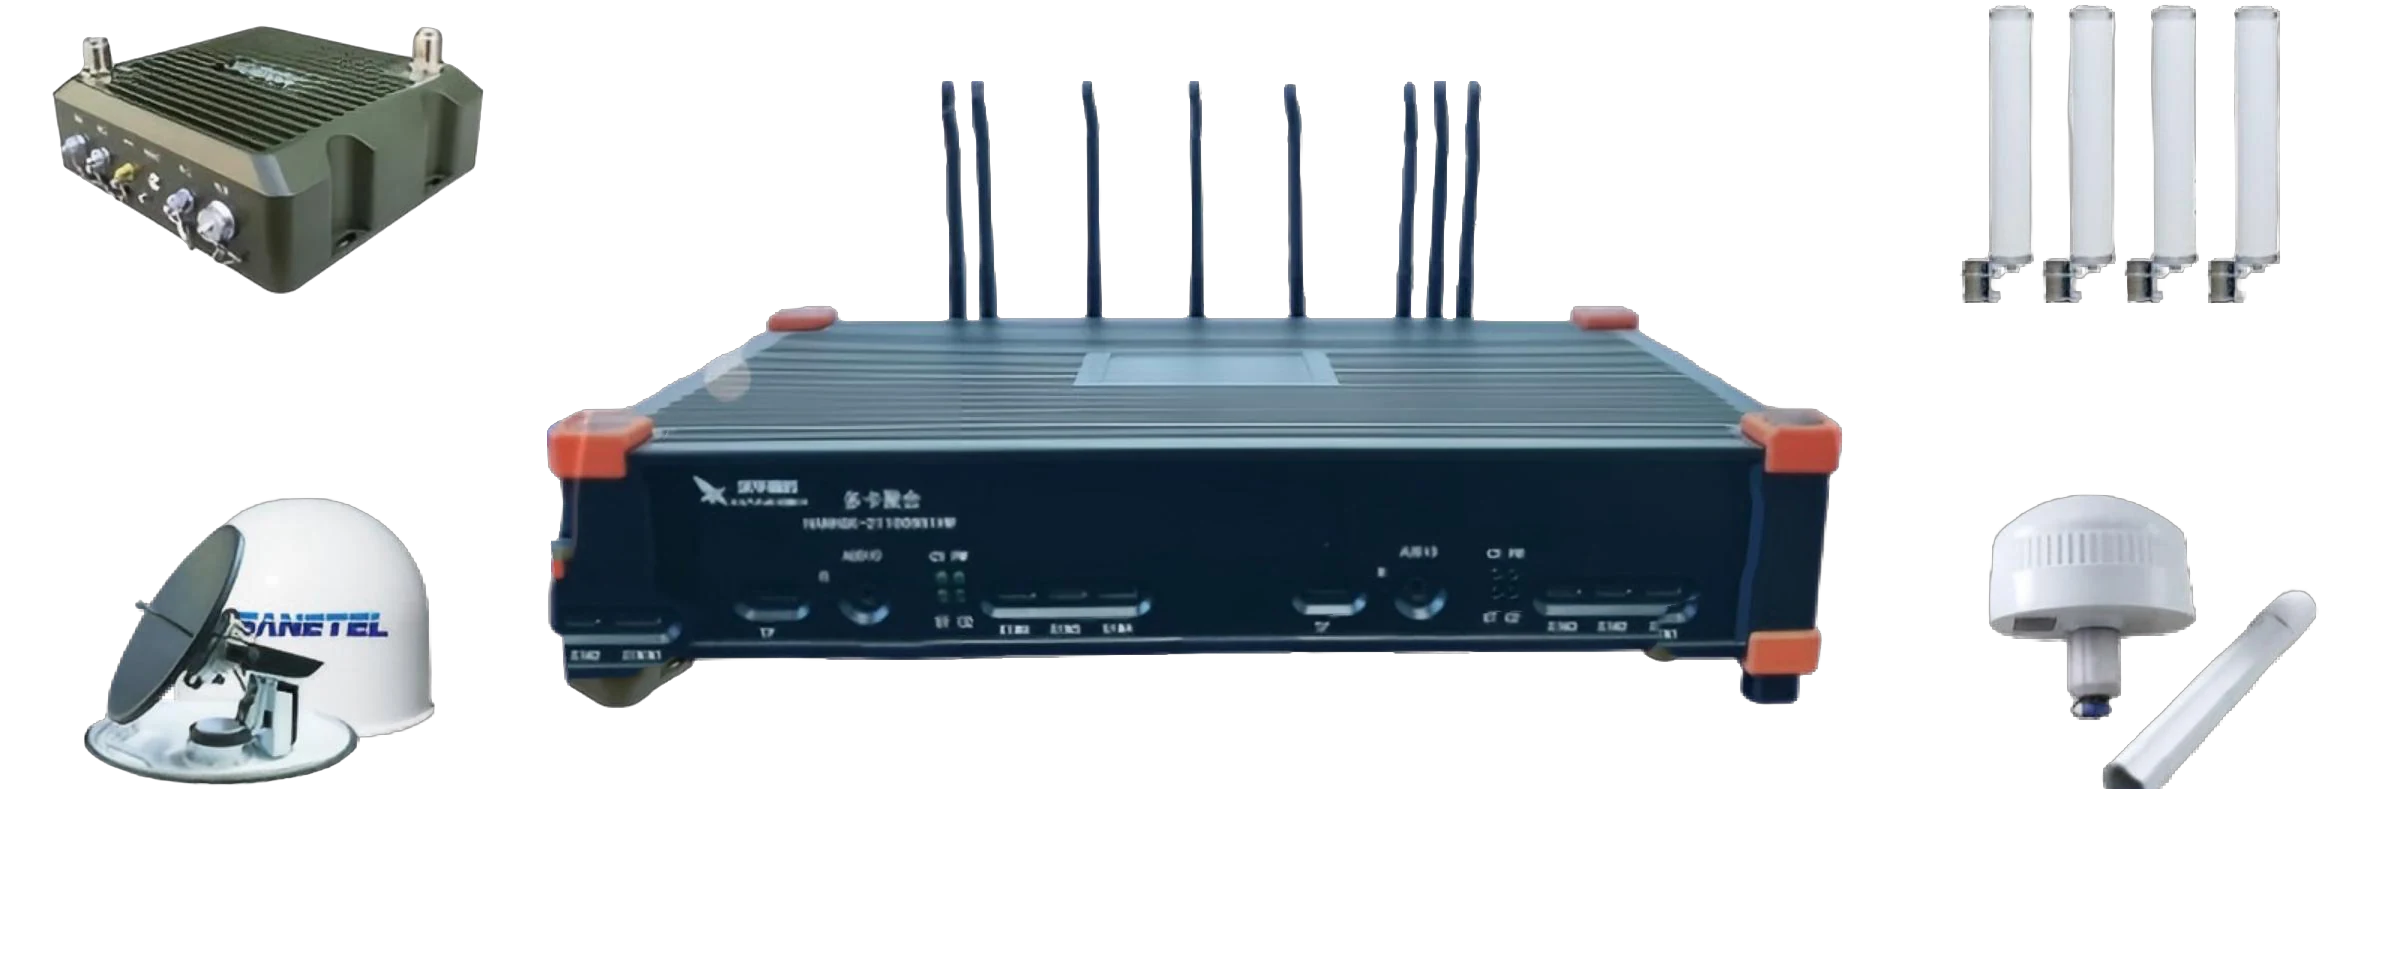
博鳐科技致力于成为全球智能船舶装备领航者。以NAV800A型智能航行装备为起点,博鳐科技正构建覆盖“智能船舶-多链路通信-岸基远程驾控”的船舶智能航行全矩阵产品体系,为客户提供全航程、全种类、全场景的一站式解决方案。
我们坚持以持续技术创新为驱动,以“客户为先、质量为基、创新为核、奋斗为本”为核心价值观,不仅提供产品及解决方案,更致力于与行业共同推动船舶智能化、绿色化、自主化发展,为海洋强国建设贡献博鳐力量。
在迈向船舶智能化的征程中,博鳐科技期待携手业界优秀的行业代理商、船东公司等伙伴,共同推动船舶智能航行时代的到来。以可靠的技术与专业的服务,为合作伙伴创造切实价值,共赢未来。